
应用领域
机器人激光雷达应用方案
面向机器人避障、防跌落、物流和定位任务,把距离输入连接到安装、控制和现场验证。
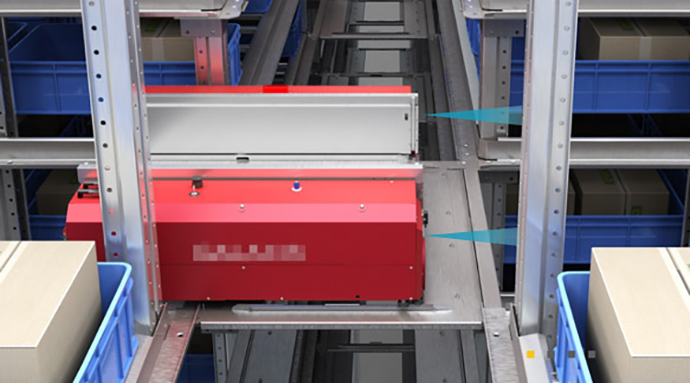
移动机器人需要在有限安装空间内识别前方障碍、台阶边缘和通行距离。传感器输出只是系统输入,最终效果还取决于视场覆盖、盲区、车速、制动策略、地面材质和控制器逻辑。
共性工程问题
- 安装高度和朝向必须覆盖真实危险区域,并避开结构遮挡。
- 检测距离需要与车速、减速度、控制周期和安全余量一起确定。
- 黑色目标、强光、反光地面、粉尘和交叉干扰需要现场验证。
- 避障、防跌落和导航是不同任务,不能用一组阈值代替整套安全设计。
能力概览
- 提供前向或下视的直接距离输入。
- 按短距、空间、接口和环境条件匹配现售产品。
- 把产品资料、推荐边界和 FAQ 放到同一任务链路。
选择应用方案
AGV/AMR 避障关注前向障碍与制动;机器人防跌落关注地面中断和边缘;智慧物流关注末端配送与物流机器人的短中距感知。
需要确认该领域的方案?
分享任务条件、运行环境和系统约束,工程团队将协助判断适用方案。