
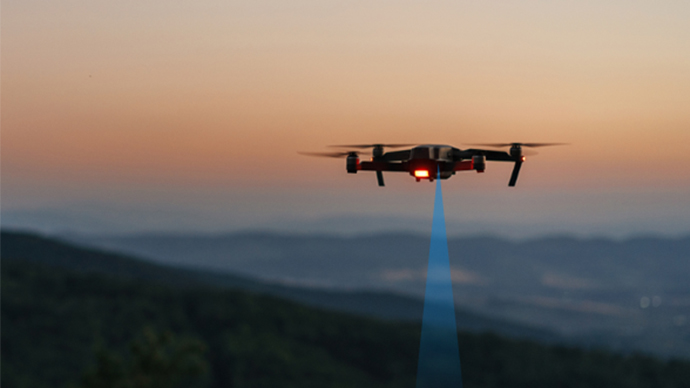
无人机
TF03 在明确方向上为飞控或吊舱提供距离输入,可用于辅助测高、跟随或视线测距。按任务比较更新率、载荷、接口和防护,并在真实地面反射率、姿态与速度下验证;空间建图需要相应的空间数据。
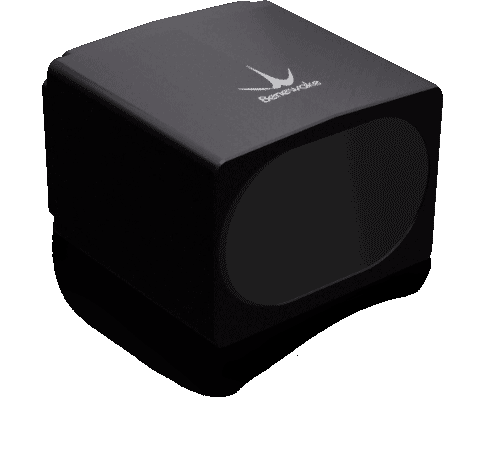
TF03 面向需要 IP67 外壳和多接口的户外长距单点测量,适合设备间距、道路触发及无人机方向性距离输入。


关键技术参数
需要确认选型或采购信息?
| 参数 | 值 | 参数 | 值 |
|---|---|---|---|
| 测量范围 | 0.1 ~ 180 m | 精度 | ± 10 cm (≤ 10 m)1% (> 10 m) |
| 帧率 | 1 ~ 9800 Hz | 通信接口 | UART,CAN,RS-232,RS-485 |
| 防护等级 | IP67 | 产品尺寸 | 44 mm × 43 mm × 32 mm |
| 功耗 | ≤800 mW | 重量 | 86 ± 3 g |
| 视场角 | 0.5° | 输出数据 | Single-point Distance Value |
| 工作电压 | 5 ~ 24 V |
先定义目标尺寸、工作距离和需要多快得到一次有效距离,再比较平台载荷、外壳与接口。单点距离可供上层飞控、跟焦或定位计算使用,不能直接当作三维测绘或全向避障结果。
查看完整比较专题约 10 g 的 TFA170-L 适合对载荷敏感的长距方向性测量,整机需要提供防护和相应电源。
适用边界:核对 RS-232、12 V 与交付版本的输出率;若希望直接使用防护外壳和其他接口,可比较 TF03。
查看型号详情平台可承担约 86 g、需要 IP67 和相应接口时,可比较 TF03,用于已有明确目标方向的距离输入。
适用边界:具体量程和接口版本分别核对;只要实际距离已满足,就应同时比较更轻的短距或中距型号。
查看型号详情无人机或吊舱需要高频距离输入时,可比较 TFA300 系列;带外壳与无外壳变体分别对应防护和载荷取舍。
适用边界:不得把 TFA300-L 的重量和量程与 TFA300 的 IP67 拼成同一型号规格;按同一变体核对输出率。
查看型号详情固定或较大型平台需要更远单点距离,且可承担约 224 g 和安装体积时,可比较 TF350。
适用边界:窄视场需验证目标大小、光轴抖动和安装刚度;若工作距离较短,优先比较较轻型号的整机收益。
查看型号详情| 参数 | TFA170-L | TF03 | TFA300 | TF350 |
|---|---|---|---|---|
| 测量范围 | 0.1 ~ 170 m | 0.1 ~ 180 m | — | 0.2 ~ 350 m |
| 精度 | ± 10 cm (< 10 m), 1% (≥ 10 m) | ± 10 cm (≤ 10 m)1% (> 10 m) | ± 10 cm (<10 m)1% (≥ 10 m) | ± 10 cm (≤ 10 m)1% (> 10 m) |
| 帧率 | 1 ~ 1000 Hz | 1 ~ 9800 Hz | 1 ~ 10,000 Hz | 1 ~ 9800 Hz |
| 通信接口 | RS-232 | UART,CAN,RS-232,RS-485 | UART,CAN | UART,CAN,RS-232,RS-485 |
| 防护等级 | without enclosure | IP67 | — | IP67 |
| 产品尺寸 | 31.0 mm × 30.2 mm × 19.2 mm | 44 mm × 43 mm × 32 mm | — | 78 mm × 67 mm × 40 mm |
| 功耗 | ≤ 1 W | ≤800 mW | ≤ 0.45 W | ≤ 1 W |
| 重量 | ~ 10 g | 86 ± 3 g | — | 224 ± 3 g |
| 视场角 | < 0.5° | 0.5° | < 0.5° | 0.35° |
| 工作电压 | DC 12 ± 10% V | 5 ~ 24 V | DC 5 V ± 10% | 5 ~ 24 V |
TF03 提供两种型号:TF03-100,具有 100 m @ 90% 反射率和 40 m @ 10% 反射率,以及 TF03-180,具有 180 m @ 90% 反射率和 70 m @ 10% 反射率。两种型号的盲区均≤ 0.1 m,这意味着它们无法测量距离小于 10 cm 的目标。
TF03 支持三种独立的硬件接口选项:UART/CAN(可通过命令切换)、RS232 和 RS485。用户必须根据自己的系统需求选择相应的产品型号。所有接口均使用 3.3 V TTL 逻辑电压。
户外设备需要长距离单点输入、防护外壳和相应通信接口,且能承担约 86 g 传感器时,可评估 TF03。适合天车间距、道路车辆触发和无人机指定方向测距等任务。
TF03 在 10 米内提供 ±10 厘米的精度,在 10 米外提供 ±1% 的精度,重复性 < 3 厘米 @ 1σ。距离分辨率为 1 厘米,测量结果在室内条件下经过验证,在 25°C 下使用 90% 反射率漫射白板目标。
TF03 的工作温度范围为 -25°C 至 +60°C,存储范围为 -40°C 至 +85°C,外壳防护为 IP67。环境光及天气补偿指标需结合具体量程版本和测试条件使用;预期雨雾、雪和窗口污染下的有效距离与误报情况应现场验证。
TF03 接受 DC 5V ~ 24V 电源输入,平均功耗 ≤ 800 mW,峰值电流 < 480 mA @ 12V。这种宽电压范围支持与电池供电的无人机、便携式机器人和工业控制系统集成,无需额外的电压调节。
TF03 的尺寸为 44.0 mm × 43.0 mm × 32.0 mm,典型重量为 86 ± 3 g。 70 厘米的电缆长度和紧凑的外形尺寸可以集成到空间受限的平台中,例如微型无人机、AGV 和手持测量设备。
载荷极敏感且整机能提供防护时,可比较 TFA170-L;需要更远工作距离时,可比较 TF350。需要毫米级尺寸检测、平面轮廓或三维目标形状时,应评估相应精密测量或扫描产品。核对 TF03 具体量程及接口版本、实际目标反射率和输出周期;天气补偿能力不能代替在预期雨雾、振动和安装条件下的测量验证。
TF03 提供带外壳的长距集成路线;TFA170-L 更重视轻量模组集成,TF350 面向更远距离但更重。按工作距离、载荷、接口和维护条件比较。
TF03 支持标准工业通信协议(UART、RS232、RS485、CAN),可与 Pixhawk 自动驾驶仪、基于 ROS 的机器人平台、PLC 控制系统和 Arduino/嵌入式 Linux 板集成。可配置的帧速率(1–9,800 Hz,默认 100 Hz)和紧凑型 Molex 7 针连接器 (MH1.25-7P-W/B) 有助于 OEM 集成到无人机、AGV、港口自动化系统和物联网监控设备中。 1 级眼睛安全认证 (IEC 60825-1:2014) 还允许在有人居住的环境中进行部署。
先确认型号对应的协议、波特率和接口。波特率过低而帧率过高会造成缓冲区溢出;TF03 的 TTL、RS485、CAN 命令与 TFmini-i-485/TF02-I-485 的 Modbus 命令不能混用。请按型号手册发送命令。
UART 切 CAN 可发送 5A 05 45 02 A6,再发送 5A 04 11 6F 保存;CAN 切 UART 需要通过 CAN 总线发送 5A 05 45 01 A5,再保存设置。切换后应按新接口和 250 kbps 总线配置重新连接。
按 TF03 命令格式发送新的波特率参数。修改后必须先断开并按新波特率重新连接,再发送保存命令;不要在低波特率下直接提高帧率,否则可能造成通信失效。
可能是发送缓冲区溢出。应使用 Benewake 离线下载器写入匹配的 bin 固件,并按 PCB 四针调试接口的 GND 标记对齐探针。此操作需要技术支持指导;后续应先提高波特率、重新连接,再提高帧率。
常见原因是附近红外光源干扰,例如带红外补光的摄像头。请记录含 strength 值的 9 字节原始数据,临时关闭或遮挡可疑光源;确认后应增加遮光、调整位置或重新设计安装。
先检查 TX/RX、电源和共地;ArduPilot 可确认 RNGFND1_TYPE=20,I2C 时确认 RNGFND1_ADDR=0x10。建议先用 ArduPilot 验证硬件,再检查 PX4 驱动版本;TF03 CAN 还需 250 kbps 和两端 120Ω 终端。
可使用 RS485 转 TCP 的 DTU 作为桥接:TF03 通过 RS485 接 DTU,DTU 配置目标 Socket 和云平台设备,再通过蜂窝或 Wi-Fi 转发数据。现场部署时需同时确认 Modbus/协议、供电、网络和数据安全配置。
TF03
TF03
TF03