
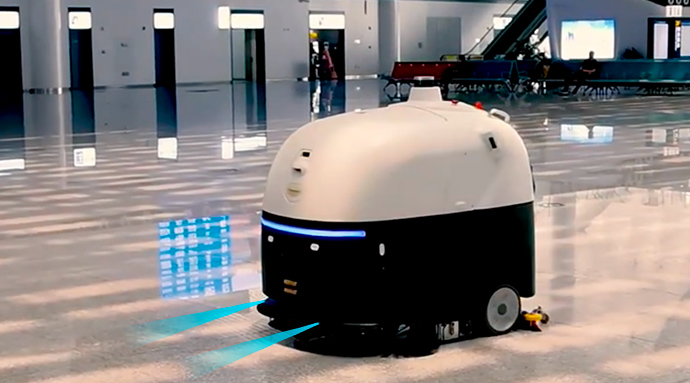
场景
应用场景
机器人防跌落与避障是两个相关但不同的任务:下视传感关注地面中断,前向传感关注障碍距离。安装位置、地面或目标材质、速度和控制延迟共同决定安全动作。
工程问题
- 传感器与边缘的几何关系决定预警时间。
- 深色、镜面或高反地面可能产生不同回波。
- 坡道、门槛和真实跌落需要用不同规则区分。
为什么使用激光雷达
下视激光雷达可以提供地面距离的连续变化,用于识别地面中断;系统仍需结合速度和控制延迟设置安全动作。
工作流程
- 定义最小可检测边缘、行驶速度和反应距离。
- 确定下视安装位置与角度,覆盖车体前缘。
- 建立正常地面基线,并设计异常变化阈值与去抖。
- 在地毯、瓷砖、深色地面、坡道和台阶上分别验证。