
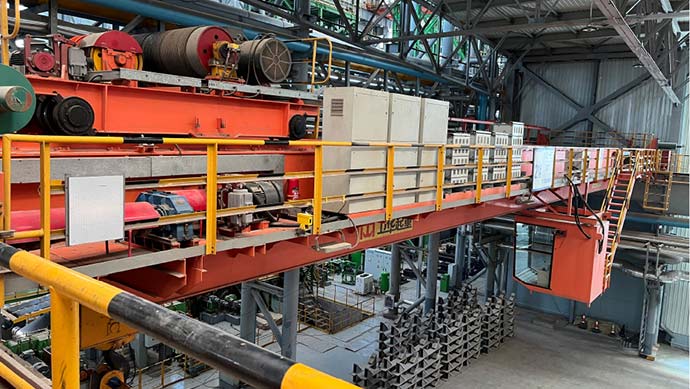
场景
应用场景
天车定位与避障需要稳定目标、清晰测量路径和确定坐标基准。距离数据可支持行程和避障逻辑,但不能代替限位、冗余和安全控制。
工程问题
- 机械摆动、振动和结构遮挡会改变测量方向。
- 目标板尺寸、角度和表面影响长距离回波。
- 定位、限位和安全避撞需要分层控制和冗余。
为什么使用激光雷达
长距激光雷达可提供设备与目标之间的直接距离输入,便于建立行程区间、减速点和间距监测。
工作流程
- 定义测量轴、目标板、最大行程和控制安全区。
- 设计刚性安装、减振和无遮挡测量路径。
- 将距离与状态接入 PLC,配置行程、减速和异常处理。
- 在全行程、摆动、粉尘和最不利光照下验证。