跳到主要内容

解决方案

智慧物流与末端配送激光雷达应用方案

为物流机器人和末端配送设备提供短中距距离输入,支持通道感知、靠近判断和减速停车。

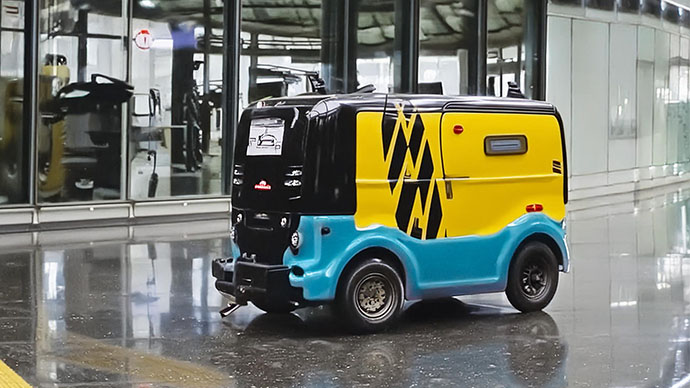
在园区通道运行的末端配送机器人

场景

应用场景

智慧物流同时包含仓内通道和户外末端配送。目标类型、天气、光照、速度和安装空间不同,需要按任务选择短距或中距产品并验证控制边界。

工程问题

  • 仓内货架、托盘与户外行人、车辆的目标特性不同。
  • 室外雨雾、阳光和路面反射需要单独验证。
  • 靠站测距、障碍检测和导航定位承担不同职责。

为什么使用激光雷达

激光雷达提供直接距离输入,可用于靠近、减速和停止判断;路径规划和环境理解仍由机器人系统完成。

工作流程

  1. 把路线拆分为仓内通道、装卸靠近和户外配送等任务。
  2. 按最大距离、目标、环境和安装空间选择产品。
  3. 将距离与状态接入机器人控制器并设置任务级规则。
  4. 在真实路线和最不利环境下完成验收。

技术比较与选型

比较维度适用条件LiDAR替代技术替代技术表现结论
短中距靠近与障碍距离路线包含不同距离段和室内外环境按任务提供直接距离,便于建立靠近、减速和停车规则。摄像头或超声摄像头提供更丰富语义;超声适合部分近距存在检测。

按任务组合传感器;LiDAR 用于距离输入,不替代整套导航和识别。

公开来源公开来源 · 核验于 2026-08-20

左右滑动以查看全部列

安装与集成

  • 按路线和车体选择前向或侧向安装,确认外壳、货物和转向不会遮挡,并将数据状态与距离一起接入机器人控制器。

    TF-Luna / TF02-Pro · Logistics robot controller · Target controller configuration and current product manuals公开来源 · 核验于 2026-08-20

使用边界

  • 室外雨雾、强光、深色目标和路面反射会改变有效距离;不得把单一实验室量程直接作为整条路线的控制上限。

    TF-Luna / TF02-Pro公开来源 · 核验于 2026-08-20

FAQ

常见问题

智慧物流方案应该优先选短距还是中距激光雷达?

先按任务拆分。靠站、触发和紧凑安装通常关注短距;户外配送或更早减速可能需要更长距离。最终还要结合目标、天气、光照、车速和安装空间验证。

Resources

资料与参考

用真实任务条件确认选型

提交任务高度、目标表面、环境、安装空间和飞控版本,工程团队可协助安排选型与验证。

联系工程师

产品咨询

咨询产品方案

留下需求,我们会尽快与您联系。

产品咨询

提交成功

已收到您的询盘,我们会尽快与您联系。