
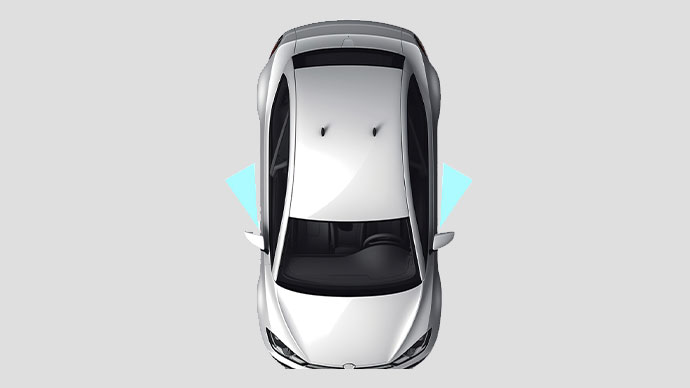
智动门防撞
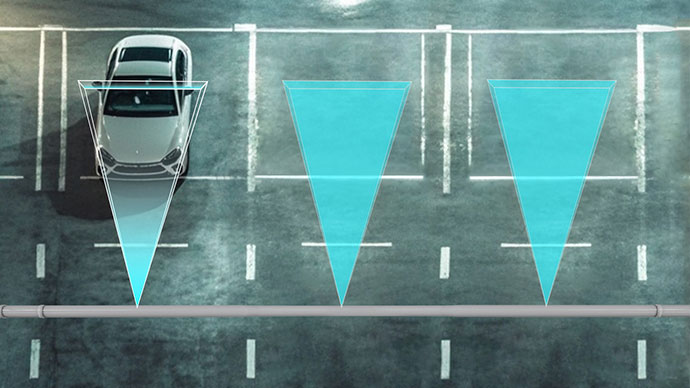
智能自动车门能够实时感知周围环境,包括行人、其他车辆以及静态障碍物,当检测到潜在碰撞风险时,能够迅速采取避障措施,如自动停止开门动作或调节车门的开启速度和角度,从而有效避免碰撞事故的发生,减少车门磕碰损坏造成的经济损失。
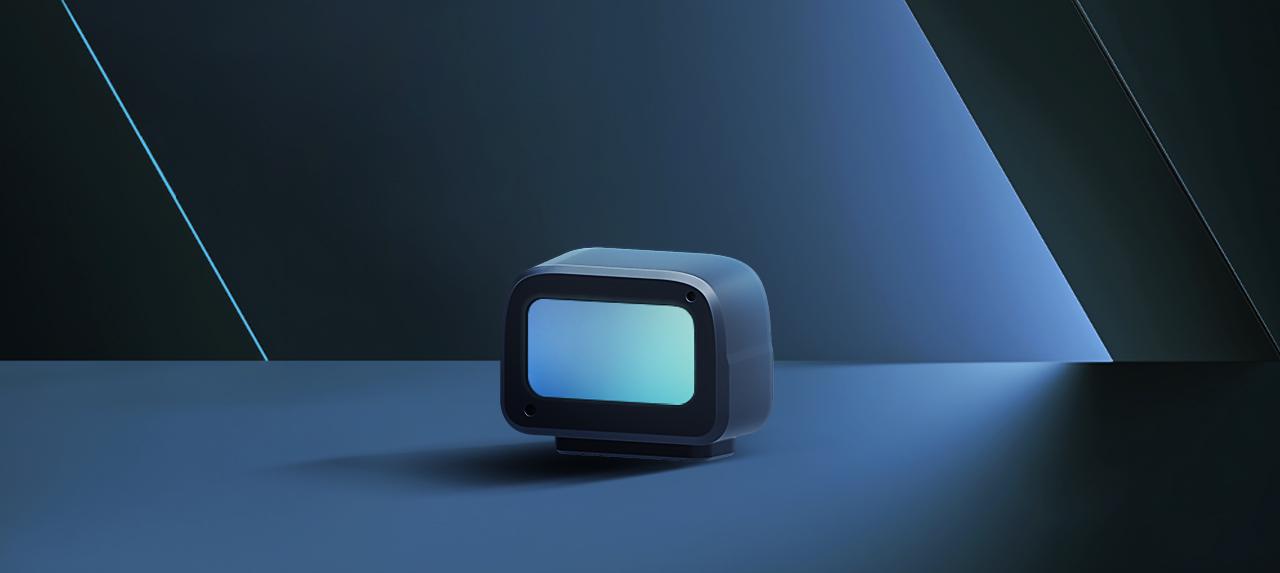
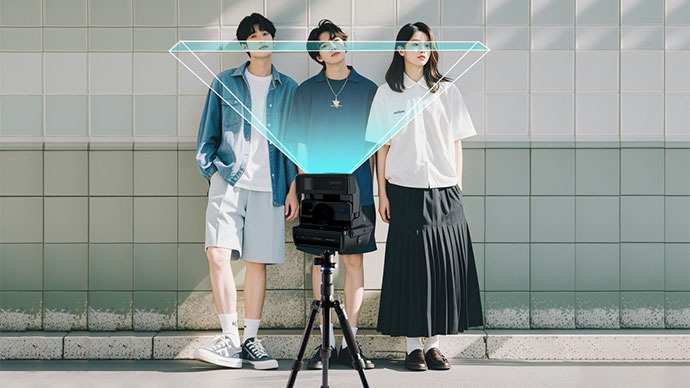
一字区域探测,北醒首创的线光斑激光雷达,具有小巧体积、多接口、防水镜头和室内外通用等优势,丰富的指令确保轻松集成。
关键技术参数
需要确认选型或采购信息?
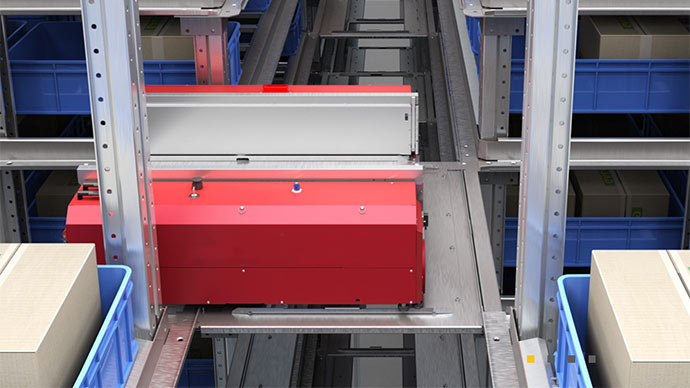
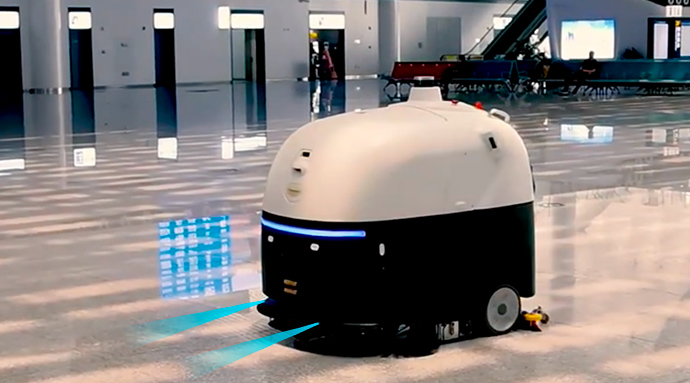
| 参数 | 值 | 参数 | 值 |
|---|---|---|---|
| 测量范围 | 14 m | 精度 | ± 5 cm (0.1 ~ 4 m) |
| 帧率 | 1 ~ 900 Hz | 通信接口 | UART,I/O,I²C |
| 防护等级 | IP65 | 产品尺寸 | 26.5 mm × 21.05 mm × 12 mm |
| 功耗 | < 0.5 W | 重量 | < 5 g |
| 视场角 | 14° (H) × 1° (V) | 输出数据 | One-dimensional Area Detection Solution |
| 工作电压 | DC 5 V ± 5% |
适用于常规单点距离测量、机器人避障和工业设备状态感知。
条件:以产品数据手册规定的量程、精度和工作条件为边界。
TF-NOVA 不适用于超出本型号数据手册量程、精度或接口能力的测量任务,也不应替代需要认证冗余的安全系统。
条件:若目标需求超出规格边界,应先进行选型评估或联系技术支持。
两款产品都可服务近场感知,但输出形式不同:TF-NOVA 用一字线光斑形成区域测距输入,NOVA20 输出带通道号的多方向距离。先判断系统真正需要哪类数据。
查看完整比较专题TF-NOVA 当前参数列出 14°×1° 线型视场、14 m 规格量程、最高 900 Hz,以及 UART、I²C 与 I/O,适合门、车辆或机器人上需要水平区域输入的任务。
适用边界:线光斑不是 20 个独立角度通道,也不直接输出目标类别或安全判断;当前 IP65 口径还需按正式资料核对防护对象。
查看型号详情NOVA20 规格列出 20 个通道、距离/强度/通道号/温度输出和不超过 40° 的通道分布视场,适合系统需要区分多个方向距离的近场任务。
适用边界:1 m 量程对应 10% 反射率、100 klux 条件,帧率为 10 Hz;规格未给出防护等级,不能只按通道数判断整机效果。
查看型号详情| 参数 | TF-NOVA | NOVA20 |
|---|---|---|
| 输出数据 | One-dimensional Area Detection Solution | 距离,强度,通道号,温度 |
| 测量范围 | 14 m | 1 m@10%反射率,100Klux |
| 盲区 | — | ≤0.1 m |
| 通道数 | — | 20个通道 |
| 视场角 | 14° (H) × 1° (V) | ≤40°(±20°平均分布) |
| 帧率 | 1 ~ 900 Hz | 10 Hz |
| 通信接口 | UART,I/O,I²C | UART |
| 防护等级 | IP65 | — |
| 产品尺寸 | 26.5 mm × 21.05 mm × 12 mm | 25 mm × 21 mm × 14 mm |
| 重量 | < 5 g | < 5g |
| 功耗 | < 0.5 W | < 1W |
| 工作电压 | DC 5 V ± 5% | DC 5V±5% |
TF-NOVA 在低光条件下 (0 Klux) 90% 反射率可实现 ≥14m 范围,在 10% 反射率 (0 Klux) 下可实现 ≥13m 范围,并在室外明亮条件 (100 Klux) 90% 反射率下保持 ≥7m 范围。盲区≤0.1m,因此可用范围从0.1m到14m,具体取决于目标反射率和环境光。
TF-NOVA 支持三种通信协议:UART(默认 115200 波特率、8 个数据位、1 个停止位、无奇偶校验)、IIC (I²C) 和 I/O 数字输出。这种多接口设计可以与不同平台上的微控制器、工业 PLC 和嵌入式系统集成。
TF-NOVA 针对障碍物检测和存在激活触发应用进行了专门优化。其紧凑的 26.5×21.05×12.0mm 外形尺寸、低重量 (<5g) 和可定制的帧速率 (1-900Hz) 使其成为空间和功率受限的无人机、机器人、智能楼宇自动化和工业物联网接近传感的理想选择。
TF-NOVA 在 0.1-4m 的主要测量范围内提供 ±5cm 的精度,在相同范围内的重复性<1cm (1 sigma)。距离分辨率为 1 厘米,可实现安全关键型应用的精确距离测量以及机器人的精确定位。
TF-NOVA 的工作温度范围为 -25°C 至 +70°C,支持寒冷的室外环境和加热的工业环境。存储温度范围为-30°C至+80°C,前窗防护等级为IP65,确保在多尘或潮湿环境下的可靠性,不会使湿气进入光学系统。
TF-NOVA需要直流5±5%V电源(4.75-5.25V),连续工作时平均功耗低于500mW。峰值启动电流<850mA,启动时间<1s,适合电池供电和能量受限的嵌入式系统。
TF-NOVA 尺寸为 26.5×21.05×12.0mm,重量不到 5g,使其成为现有最小的线型 LiDAR 传感器之一。它采用标准 1.25mm-5P 连接器和 10cm 集成电缆,可紧凑地集成到无人机框架和微型机器人等有限空间中。
TF-NOVA 没有 IP 等级外壳(防护等级 N.A.),只有前窗具有 IP65 等级,因此需要针对恶劣工业环境的防护外壳。其≤0.1m的盲区和14°×1°的发散角可能限制极短距离探测和大范围覆盖;超出 ±5cm 精度保证的 4m 范围内,性能显着下降,并且明亮的阳光 (100 Klux) 会将有效范围从 14m 降低至 4-7m。
TF-NOVA采用14°×1°线型激光束,而不是点光束设计,以较窄的垂直视场换取更宽的水平障碍物检测能力。客户规格中,±5 cm精度仅适用于0.1–4 m;在指定的90%反射率、0 KLux测试条件下,探测距离可达≥14 m。功耗<500 mW、重量<5 g,适合对重量和功耗敏感的无人机及移动机器人集成。
UART、IIC 和 I/O 接口可通过 I/O 触发信号与 Arduino、PLC 系统、嵌入式 Linux 板(Raspberry Pi、Jetson)和自动驾驶仪堆栈集成。 IIC 和 UART 支持高达 100Hz(可定制至 900Hz)的实时距离轮询,允许无缝集成到基于 ROS 的机器人平台和定制固件驱动的避障系统中。
当前固件存在已知的地址保存问题,保存逻辑可能仍使用旧地址。请联系 Benewake 获取已修复的固件版本,不要反复写入未经确认的地址命令。
常见原因是附近红外光源干扰,例如带红外补光的摄像头。请记录含 strength 值的 9 字节原始数据,临时关闭或遮挡可疑光源;确认后应增加遮光、调整位置或重新设计安装。
可向支持团队索取 TF-NOVA 等型号的 3D STEP 参考文件。定制外壳应考虑 PMMA 或光学玻璃窗口、窗口厚度和透光率、内侧反光、散热及防水验证;这些因素都可能影响测距精度。