跳到主要内容

解决方案

用于无人机地形跟随的激光雷达方案

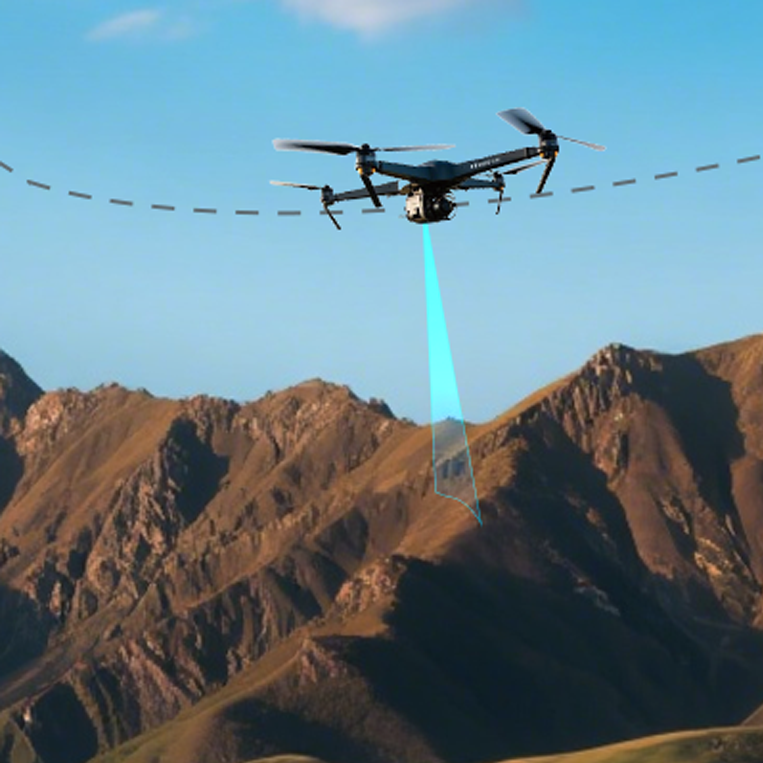
直接测量飞行器与下方表面的距离,为低空飞行中的离地高度调整提供连续测距输入。

无人机在山地上空使用下视激光雷达进行地形跟随

场景

在变化地表上保持目标离地高度

农业作业、测绘巡检和沿地形飞行的无人机,需要在地面、作物冠层或其他目标表面起伏时持续获得离地距离。任务目标不是保持某个固定海拔,而是让飞控知道飞行器与当前下方表面之间的实际间距。

客户问题

  • 固定参考高度不能直接表示飞行器到下方表面的间距。
  • 标准目标的最大量程不能直接等同于所有现场量程。
  • 倾斜、振动、遮挡或超出有效量程时,原始距离不应直接进入控制回路。

为什么使用 LiDAR

单点 ToF LiDAR 在有效量程内直接测量传感器到下方目标的视线距离,为低空地形跟随提供近地距离输入。量程和精度仍会受到反射率、环境光、姿态、天气、污染和安装方式影响。

从测距到高度调整

  1. 下视测量:使视场避开起落架、线缆和其他遮挡。
  2. 距离输出:按具体型号支持的接口输出距离数据。
  3. 飞控接收:按目标平台文档配置类型、端口、方向和健康范围。
  4. 融合与控制:飞控结合姿态和其他状态估计使用近地距离。
  5. 失效处理:定义无回波、超量程、异常跳变和断连时的降级策略。
  6. 实机验证:完成真实表面、倾斜、振动和环境测试后再受控飞行。

技术比较

比较维度适用条件LiDAR替代技术替代技术表现结论
高度参考低空飞行且下视测距处于现场验证的健康量程内。直接测量到下方目标表面的视线距离。GNSS / 气压计提供全局或相对高度参考。

LiDAR 补充当前地表间距;GNSS 与气压计承担不同的状态参考,不能互相简单替代。

ArduPilot Surface Tracking 官方文档。ArduPilot Surface Tracking · 核验于 2026-08-24

左右滑动以查看全部列

安装与集成

  • 优先朝下安装,记录相对机体坐标系的方向和安装高度,并确保起落架、线缆和其他机体结构不遮挡视场。

    TF-Luna / TFmini-S / TFS20-L / TFA170-L / TF02-Pro / TF03 · UAV airframe · Target vehicle configuration verified before flightArduPilot RangeFinder Setup Overview · 核验于 2026-08-24
  • ArduPilot 当前 Rangefinder 列表覆盖 Benewake 对应驱动族;仍需按目标板卡、固件构建、端口和接口核对具体型号,不能把列表理解为免验证集成。

    TFmini-S / TFS20-L / TF03 · ArduPilot · Target board and firmware build verified before deploymentArduPilot Rangefinders · 核验于 2026-08-24
  • 飞控最小与最大健康量程应来自真实目标、姿态和环境验证,并为无回波、超量程、异常跳变和断连配置失效处理。

    TFmini-S / TFS20-L / TFA170-L / TF03 · Flight stack · Healthy range established on the target surface and environmentArduPilot Rangefinders · 核验于 2026-08-24
  • 安装前核对探头视场、离地姿态、供电与接口,并在目标机体上完成实测和失效处理配置。

    TF-Luna / TF02-Pro · UAV airframe · Target vehicle configuration verified before flightTF-Luna and TF02-Pro Datasheets · 核验于 2026-09-20

使用边界

  • 0.1–12 m 为 90% 反射率目标条件,10% 反射率条件下降为 0.1–7 m;当前规格书防护等级标为“/”,户外使用需另做防护。

    TFmini-STFmini-S Datasheet A01 · 核验于 2026-08-24
  • 20 m 为 90% 反射率、0 KLux 条件;低反射目标和 100 KLux 强光下量程降低,且模块无外壳。

    TFS20-LTFS20-L User Manual · 核验于 2026-08-24
  • 170 m 为规定反射率目标条件;模块无外壳并使用 12 V / RS-232,输出频率需按交付文档版本复核。

    TFA170-LTFA170-L Datasheet · 核验于 2026-08-24
  • 180 m、IP67 和多接口来自当前产品页;约 86 g 的重量及具体接口版本必须纳入机体和交付核对。

    TF03TF03 official product page · 核验于 2026-08-24
  • LiDAR 只提供距离输入;飞行轨迹、融合、模式切换、失效处理和整机安全仍由飞控与系统设计负责。

    UAV terrain-following solutionArduPilot Surface Tracking · 核验于 2026-08-24
  • TF-Luna 与 TF02-Pro 的有效量程受目标反射率、环境光、姿态和安装条件影响;按目标机体完成实测和失效处理配置。

    TF-Luna / TF02-ProTF-Luna / TF02-Pro Datasheets · 核验于 2026-09-20

资料

可核对的规格依据

TFmini-S 量程条件

规格书按 90% 与 10% 反射率分别给出量程,并列出 5 g 重量和 UART、I²C、I/O 接口;这些是传感器规格,不代表整机地形跟随精度。

0.1–12 m

25℃标准目标;真实地面、环境光、姿态和安装需重新验证。

TFmini-S Datasheet A01

TFS20-L 量程条件

用户手册分别给出不同反射率和环境光下的量程,并列出约 1.35 g 重量、UART/I²C 与无外壳结构;应按真实目标确定健康量程。

0.2–20 m

90%/10% 反射率与 0/100 KLux 条件分别核对。

TFS20-L User Manual

TFA170-L 长量程与轻载荷

规格书给出 90% 反射率目标下 0.1–170 m 量程、约 10 g 重量和 RS-232 接口;频率等易受版本影响的参数应按交付资料复核。

0.1–170 m

标准目标规格;真实地表、环境光与交付版本需重新验证。

TFA170-L Datasheet

TF03 防护与接口

官方产品页给出 0.1–180 m、IP67、约 86 g,并列出 UART、CAN、RS-232、RS-485;具体接口版本和现场量程仍需交付确认。

0.1–180 m

网页当前版本;按目标表面、环境和交付型号完成验证。

TF03 official product page

FAQ

常见问题

LiDAR 能单独保证地形跟随飞行安全吗?

不能。LiDAR 提供到下方表面的距离输入;姿态补偿、融合、控制、模式切换和失效处理由飞控与整机系统完成。

Resources

资料与参考

用真实任务条件确认选型

提交任务高度、目标表面、环境、安装空间和飞控版本,工程团队可协助安排选型与验证。

联系工程师

产品咨询

咨询产品方案

留下需求,我们会尽快与您联系。

产品咨询

提交成功

已收到您的询盘,我们会尽快与您联系。