跳到主要内容

解决方案

无人机定点与悬停近地测距应用方案

测量飞行器到下方表面的距离,为低空定高、悬停和稳定高度巡航提供近地测距输入。

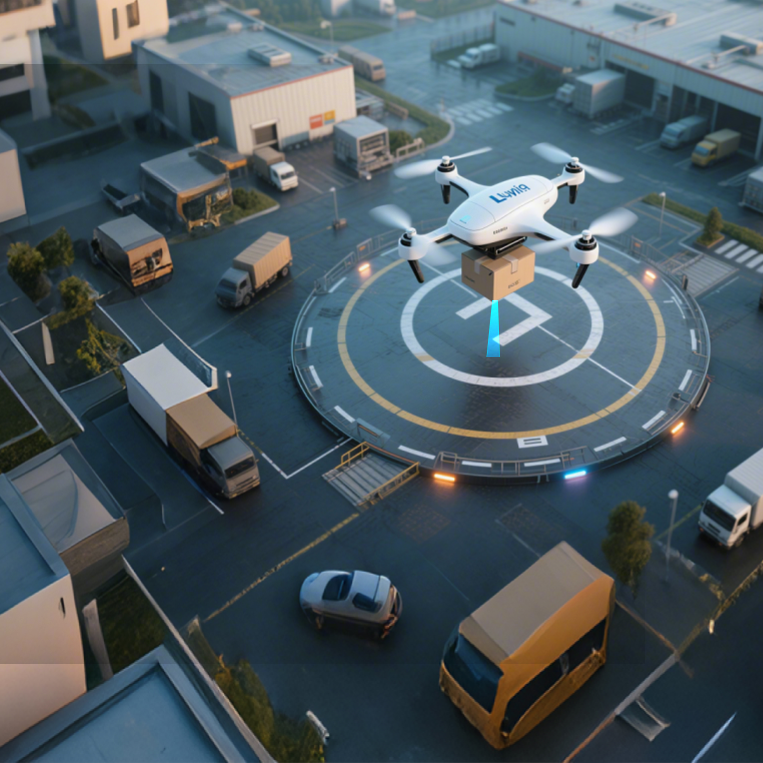
无人机在工业园区停机坪上方使用下视激光雷达辅助定高

场景

低空垂直控制的直接参考

Position Holding / Hovering 需要飞控同时管理垂直高度、水平位置和航向。下视 LiDAR 只提供到下方表面的近地距离,可支持定高与稳定高度巡航,但不能单独实现完整定点悬停。

客户问题

  • 气压计和 GNSS 高度不总是代表到当前地面的距离。
  • 盲区、安装高度和飞控设置必须一致。
  • 最高频率或最大量程不等同于整机稳定性或落点精度。

为什么使用 LiDAR

单点 ToF LiDAR 在有效量程内给飞控提供到下方表面的直接近地参考,补充气压、惯导、GNSS 或光流等输入。融合、健康判断、滤波和失效处理仍由飞控完成。

方案如何工作

  1. 朝下安装并记录方向和传感器离地安装高度。
  2. 按 TFmini-S Manual 和目标飞控文档完成供电、电平与接口配置。
  3. 在真实地面上验证原始距离和异常值。
  4. 将健康范围设在现场验证范围内。
  5. 按飞控模式使用测距输入,并测试无回波和断连时的降级。

技术比较

比较维度适用条件LiDAR替代技术替代技术表现结论
近地高度参考按真实目标、安装路径、环境、控制逻辑和项目验收标准对比;不能只比较标称最大量程。在已验证量程内直接测量下方表面的视线距离。气压计 / GNSS提供不同的相对或全局高度参考,不直接等同于当前地表距离。

按飞行模式组合距离、定位、融合和失效处理,不把单一距离传感器当作完整定高或降落系统。

公开来源公开来源 · 核验于 2026-08-24

左右滑动以查看全部列

安装与集成

  • 先定义目标、测量轴、遮挡、线缆和安装空间;按产品当前手册连接到目标控制器,并记录型号、接口、方向、偏移和交付版本。

    UAV altitude-hold solution · Target controller or host system · Target hardware and software release verified before deployment公开来源 · 核验于 2026-08-24
  • 在接入业务控制逻辑前,用真实目标、最不利距离、环境光和运动状态验证健康数据、超时处理、停止或降级策略。

    UAV altitude-hold solution · Target controller or host system · Field procedure and fault handling verified on the target system公开来源 · 核验于 2026-08-24

使用边界

  • LiDAR 提供距离或空间感知输入,不单独承担系统定位、安全等级、制动、飞控融合或业务结果;这些功能需要按目标系统完成独立设计与验证。

    UAV altitude-hold solution公开来源 · 核验于 2026-08-24

Evidence

研究、行业与客户案例

CSIRO Data61 与 QUT 室内无人机定高研究中的 TFmini Plus

机构
CSIRO Data61; Queensland University of Technology (QUT) Centre for Robotics
型号
—
用途
论文将 TFmini Plus 作为无 GPS 室内无人机下视测距传感器。
出处
UAV Framework for Autonomous Onboard Navigation and People/Object Detection in Cluttered Indoor Environments 2020 DOI: 10.3390/rs12203386
品牌归属
品牌级:原文署名 Benewake
打开原始来源 ↗查看证据引用 →

资料

可核对的规格依据

TFmini-S 的可核对资料依据

适合核对近地距离输入、接口与交付条件。当前公开资料可用于核对传感器规格和接口;不能据此推导整机效果、系统安全等级或项目结果。

以当前资料中规定的目标、反射率、环境光、安装和交付版本为准;现场需重新验证。

TFmini-S Datasheet

TFS20-L 的可核对资料依据

适合核对轻载荷无人机的量程条件与安装边界。当前公开资料可用于核对传感器规格和接口;不能据此推导整机效果、系统安全等级或项目结果。

以当前资料中规定的目标、反射率、环境光、安装和交付版本为准;现场需重新验证。

TFS20-L User Manual

TFA170-L 的可核对资料依据

适合核对长距离输入、供电与接口边界。当前公开资料可用于核对传感器规格和接口;不能据此推导整机效果、系统安全等级或项目结果。

以当前资料中规定的目标、反射率、环境光、安装和交付版本为准;现场需重新验证。

TFA170-L Datasheet

TF03 的可核对资料依据

适合核对户外安装、接口和长距离任务的资料。当前公开资料可用于核对传感器规格和接口;不能据此推导整机效果、系统安全等级或项目结果。

以当前资料中规定的目标、反射率、环境光、安装和交付版本为准;现场需重新验证。

TF03 Series Datasheet

FAQ

常见问题

无人机定高是否等于 position hold?

不等于。定高主要管理 Z 轴垂直高度;完整 position hold 还需要控制 X/Y 水平位置和航向。

TFmini-S 的 12 m 量程能直接设置成飞控最大量程吗?

不能直接照搬。12 m 对应 90% 反射率标准条件;最大健康量程应根据真实表面、环境光、姿态和现场测试设置,并留出余量。

用真实任务条件确认选型

提交任务高度、目标表面、环境、安装空间和飞控版本,工程团队可协助安排选型与验证。

联系工程师

产品咨询

咨询产品方案

留下需求,我们会尽快与您联系。

产品咨询

提交成功

已收到您的询盘,我们会尽快与您联系。