
适用场景
- 移动机器人需要识别近处不同高度的物体,或仓储系统需要采集包裹表面形状时,可评估 LR10 系列。
- 点云与 RGB 可供上层算法继续完成空间占用、物体分析或体积计算。
条件
- 先核对所选系列型号的接口和安装方向,再验证视场覆盖、遮挡、标定和算法;
- 测量完整物体通常还需考虑多个表面是否可见。
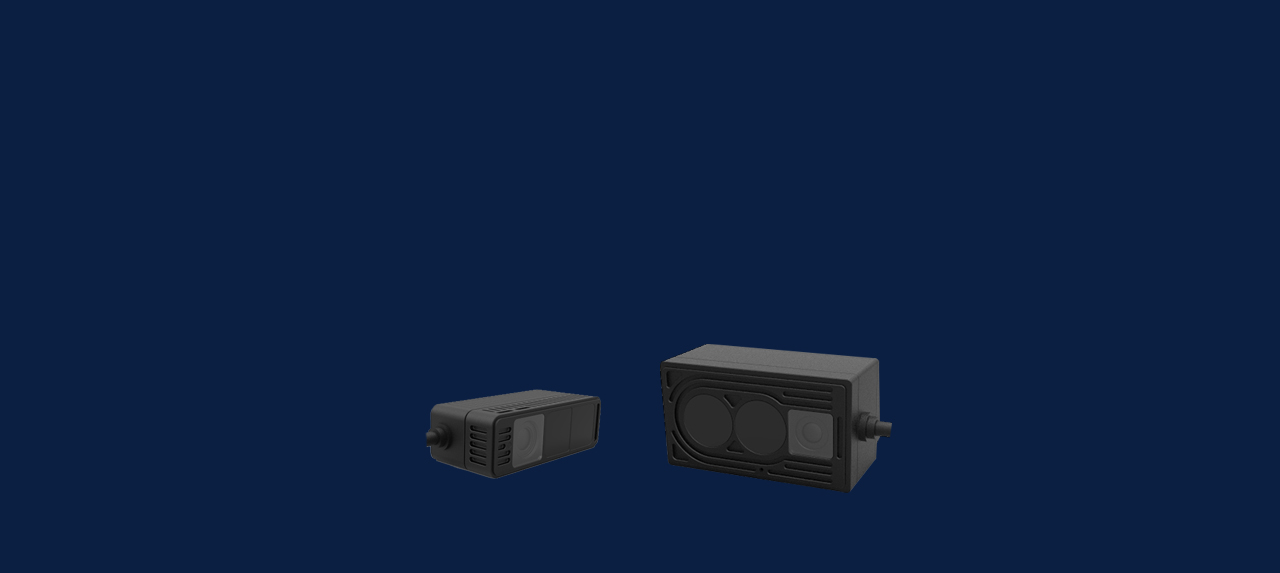
LR10 系列提供近距点云与 RGB 信息,面向移动机器人空间感知、仓储物体外形和体积测量的数据采集。
关键技术参数
需要确认选型或采购信息?
| 参数 | 值 | 参数 | 值 |
|---|---|---|---|
| 测量范围 | 0.05-18m | 精度 | ≤3cm |
| 帧率 | 10fps | 通信接口 | Ethernet,GMSL,I/O |
| 防护等级 | IP67 | 产品尺寸 | 92 mm × 47 mm × 51 mm |
| 重量 | 460g | 视场角 | 70°×120° |
| 输出数据 | Point cloud&RGB | 工作电压 | 24V |
近处包裹或机器人周边的表面数据,与远处目标的三维空间信息,是不同的选型任务。先确定距离、目标大小和所需信息,再评估视场、接口、算力和平台负载;只需平面轮廓时可比较二维方案。
查看完整比较专题需要更远目标的三维位置与空间信息,并具备供电、车载以太网与点云算力时,可比较 AD2-S-X3。
适用边界:不是普通以太网设备的直接替换;按模式核对视场、分辨率、更新率,并评估整机功耗与载荷。
查看型号详情需要近处点云及 RGB 来分析包裹形状或机器人周围物体时,可比较 LR10 系列。
适用边界:按系列具体型号核对接口与安装;体积和人数等业务结果还取决于覆盖、标定和上层算法。
查看型号详情| 参数 | AD2-S-X3 | LR10 系列 |
|---|---|---|
| 输出数据 | 3D Point Cloud | Point cloud&RGB |
| 测量范围 | 300 m @ 10% | 0.05-18m |
| 视场角 | 120° × 28° | 70°×120° |
| 帧率 | 10 Hz | 10fps |
| 精度 | 5 cm @ 1 σ | ≤3cm |
| 通信接口 | 1000Base-T1 Automotive Ethernet | Ethernet,GMSL,I/O |
| 防护等级 | IP67 & IP6K9K | IP67 |
| 产品尺寸 | 49 mm × 160 mm × 144 mm | 92 mm × 47 mm × 51 mm |
| 重量 | 1.2 kg | 460g |
| 功耗 | ≤ 15 W | — |
| 工作电压 | 9 ~ 32 V | 24V |