
适用场景
- 移动平台需要观察较远目标的三维位置和空间结构,且能提供相应供电、1000Base-T1 接入与点云处理能力时,可评估 AD2-S-X3。
- 它提供感知数据,目标识别与运动决策由上层系统完成。
条件
- 先核对实际模式的视场、分辨率、更新率和目标条件,再验证 1000Base-T1 接入、算力、时间同步及安装覆盖;
- 产品用途说明不替代项目所需认证证明。
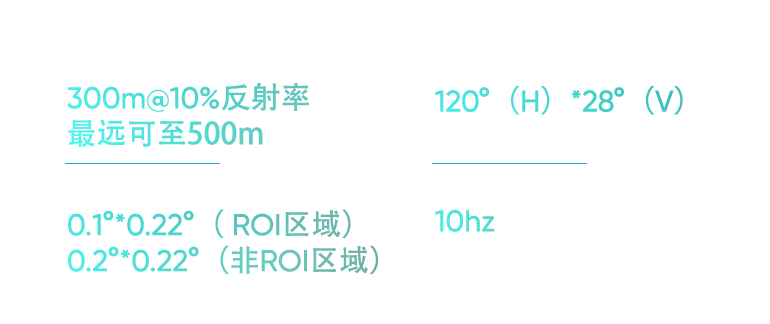
AD2-S-X3 提供长距离三维点云,适合需要远处空间结构、且具备相应供电、车载以太网和计算能力的平台。
关键技术参数
需要确认选型或采购信息?
| 参数 | 值 | 参数 | 值 |
|---|---|---|---|
| 测量范围 | 300 m @ 10% | 精度 | 5 cm @ 1 σ |
| 帧率 | 10 Hz | 通信接口 | 1000Base-T1 Automotive Ethernet |
| 防护等级 | IP67 & IP6K9K | 产品尺寸 | 49 mm × 160 mm × 144 mm |
| 功耗 | ≤ 15 W | 重量 | 1.2 kg |
| 视场角 | 120° × 28° | 输出数据 | 3D Point Cloud |
| 工作电压 | 9 ~ 32 V |
近处包裹或机器人周边的表面数据,与远处目标的三维空间信息,是不同的选型任务。先确定距离、目标大小和所需信息,再评估视场、接口、算力和平台负载;只需平面轮廓时可比较二维方案。
查看完整比较专题需要更远目标的三维位置与空间信息,并具备供电、车载以太网与点云算力时,可比较 AD2-S-X3。
适用边界:不是普通以太网设备的直接替换;按模式核对视场、分辨率、更新率,并评估整机功耗与载荷。
查看型号详情需要近处点云及 RGB 来分析包裹形状或机器人周围物体时,可比较 LR10 系列。
适用边界:按系列具体型号核对接口与安装;体积和人数等业务结果还取决于覆盖、标定和上层算法。
查看型号详情| 参数 | AD2-S-X3 | LR10 系列 |
|---|---|---|
| 输出数据 | 3D Point Cloud | Point cloud&RGB |
| 测量范围 | 300 m @ 10% | 0.05-18m |
| 视场角 | 120° × 28° | 70°×120° |
| 帧率 | 10 Hz | 10fps |
| 精度 | 5 cm @ 1 σ | ≤3cm |
| 通信接口 | 1000Base-T1 Automotive Ethernet | Ethernet,GMSL,I/O |
| 防护等级 | IP67 & IP6K9K | IP67 |
| 产品尺寸 | 49 mm × 160 mm × 144 mm | 92 mm × 47 mm × 51 mm |
| 重量 | 1.2 kg | 460g |
| 功耗 | ≤ 15 W | — |
| 工作电压 | 9 ~ 32 V | 24V |
AD2-S-X3在室外100Klux环境光条件下,10%反射率下,最大检测距离可达300m,最小检测距离≤1.2m。范围性能可能会根据目标反射率、环境条件和环境光水平而有所不同。
AD2-S-X3使用1000Base-TX以太网通过UDP协议进行数据传输。通过M12 Acode 4PIN连接器供电,通过M12 Xcode 8PIN接口输出数据。通过 gPTP、PTP 和 NTP 协议支持时间同步。
移动平台需要观察较远目标的三维位置和空间结构,且能提供相应供电、1000Base-T1 接入与点云处理能力时,可评估 AD2-S-X3。它提供感知数据,目标识别与运动决策由上层系统完成。
AD2-S-X3 在 1σ(标准偏差)下提供 3cm 精度,在 25°C 环境温度下测量。精度可能因检测范围、目标反射率和环境条件而异。该传感器在 ROI 区域提供 0.1°×0.22° 的超高角分辨率,在非 ROI 区域提供 0.2°×0.22° 的超高角分辨率。
AD2-S-X3的工作温度为-40°C至+85°C,存储温度为-40°C至+105°C,环境适应性强。它具有IP67防尘/防水和IP6K9K高压喷射保护,使其适用于恶劣的户外工业和运输环境。
AD2-S-X3要求工作电压为9-32V,平均功耗≤15W。这种宽输入电压范围允许与汽车 (12V/24V) 和工业电源系统灵活集成,同时低功耗最大限度地减少热负载和电负载。
AD2-S-X3 的尺寸为 206.5 毫米(宽)× 156.1 毫米(深)× 61.4 毫米(高),重 1.2 千克,结构紧凑,适合车载和固定工业安装。其弧形顶部设计针对汽车平台上的空气动力学安装进行了优化。
只需近处包裹或障碍表面信息时,可比较 LR10 系列;只需一个距离值或平面轮廓时,可比较单点或二维产品。对载荷和功耗严格受限的小型设备,不宜仅为最长量程增加三维系统负担。先核对实际模式的视场、分辨率、更新率和目标条件,再验证 1000Base-T1 接入、算力、时间同步及安装覆盖;产品用途说明不替代项目所需认证证明。 如项目要求功能安全认证,需单独核对相应证明;激光 Class 1 人眼安全不等于功能安全认证。
AD2-S-X3 与 LR10 的主要区别是长距三维感知和近距点云/RGB 任务,接口与平台负载也不同。应按目标距离、空间覆盖和整机资源比较,不用未经同条件核实的竞品优劣结论。
AD2-S-X3 通过本机驱动程序支持 Windows、Linux (Ubuntu) 和 ROS(机器人操作系统)平台。以太网UDP传输可与工业控制器、PLC系统和嵌入式计算平台集成。标准 gPTP/PTP/NTP 同步可确保自主系统和工业应用中多传感器融合的精确时间戳。