
场景
应用场景
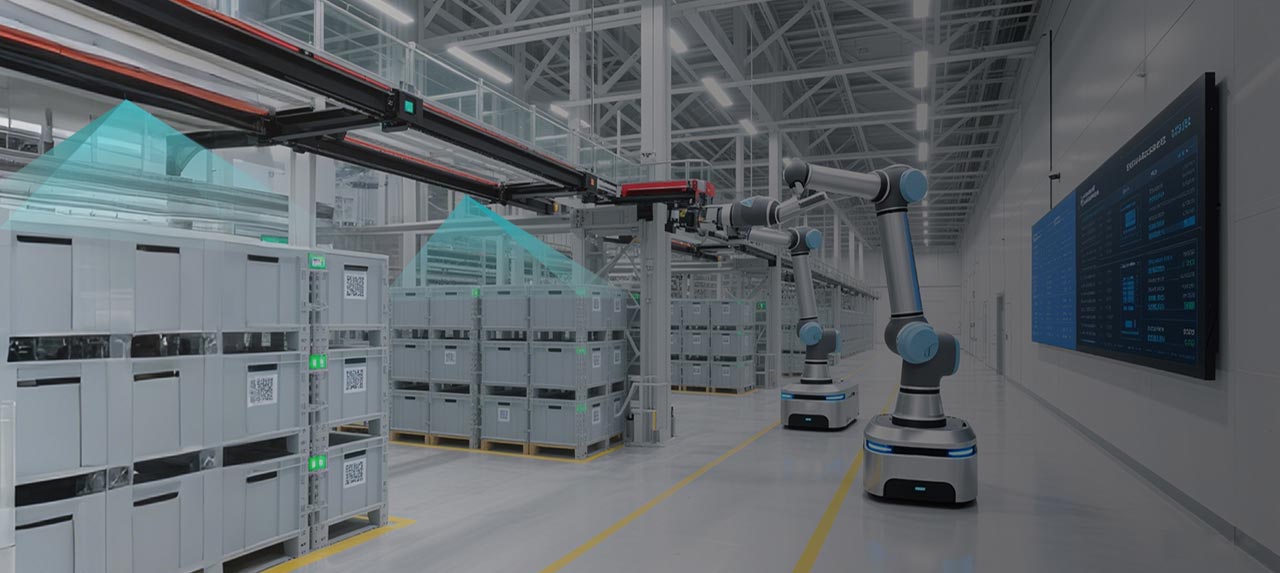
体积不是单个距离值。系统需要覆盖目标表面、建立参考坐标和空载基准,再由算法处理遮挡、边缘和异常点并计算体积。
工程问题
- 单点测距不能直接得到三维体积。
- 遮挡、目标边缘和不规则表面影响几何重建。
- 安装数量、扫描范围和参考坐标决定可覆盖区域。
为什么使用激光雷达
具备多点或扫描能力的激光雷达可提供目标表面的空间距离数据,适合作为体积算法输入;体积值由标定和算法生成。
工作流程
- 定义被测区域、最小/最大对象和允许遮挡。
- 设计传感器数量、位置、覆盖和坐标基准。
- 采集空场与目标数据,完成标定、过滤和表面重建。
- 用已知体积对象验证算法误差和维护周期。