
TFA300 系列 用户手册
TFA300 系列 用户手册,含原始资料中的参数、图示与说明。
TFA300 系列用户手册
前言
本用户手册包含 TFA300 系列激光雷达的介绍、使用和维护等内容。正式使用前请仔细阅读本手册,使用过程请严格按照手册所述步骤执行,以避免产品损坏、财产损失、人身损害或/和违反产品保修条款。
如在使用过程中遇到无法解决的问题,请联系北醒工作人员协助解决。
联系方式官网地址:www.benewake.com 联系电话:400-880-9610 咨询技术问题,请联系:support@benewake.com 咨询销售事宜或索取介绍资料,请联系:bw@benewake.com
公司总部地址北醒(北京)光子科技有限公司北京市海淀区上地街道海国嘉业科技园 3 层
版权声明本文档版权归©北醒所有,未经北醒的官方书面许可,请勿对本文档内容进行修改、删减或翻译。
免责声明 TFA300 系列产品不断改进中,其规格参数会发生迭代变化,请以官网最新版本为准。
1. 激光安全信息
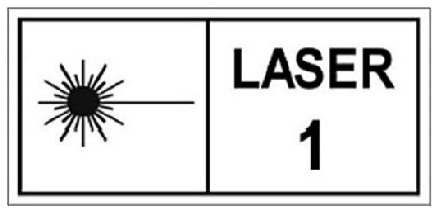
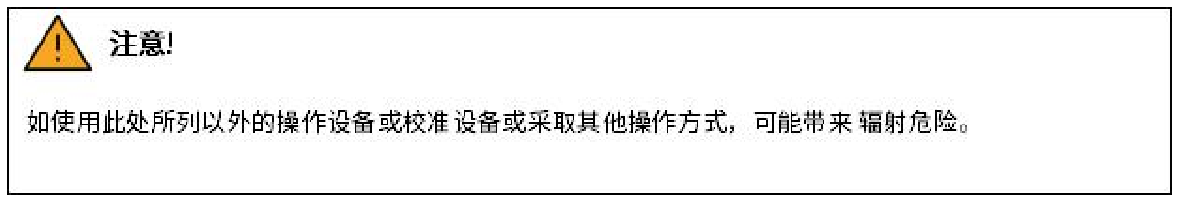
激光雷达包含红外不可见激光点。红外激光:波长 905 nm; 根据 IEC 60825-1:2014; EN 60825-1:2014+A11:2021,该激光产品满足激光级别 1。
2. 安装与维护
本产品是为外露镜头安装而设计和校准的,如果需要在镜头前添加保护窗,则需要确保使用 905 nm 波长高透射率和有抗反射涂层的材料。
避免检测现场存在烟雾和雾气。
避免冷凝。
避免直接接触湿气和水。
请勿使用粗糙的织物或脏毛巾或腐蚀性产品来清洁激光镜片。
请勿使用高于规格要求的最大电源电压为产品供电。
用压缩空气清洁激光镜片。需要时,只用柔软、干净的超细纤维布擦拭激光镜片。
确保传感器安装稳固,以防止错误读数或损坏。
只有经过培训和合格的人员才能安装、设置和维修激光雷达激光安全信息。
本章主要介绍 TFA300 系列激光雷达产品的工作原理、规格参数、结构外观和视场角度。
工作原理
TFA300 系列是一款基于脉冲时间飞行法测距(dToF)的传感器,发射端的激光器经过发射透镜准直发射出脉冲激光信号,经被测物体的反射,回波信号进入接收透镜,被接收端的 APD 探测器检测到。内部电路可计算发射与回波信号的时间差,根据光速即可计算被测物体与 LiDAR 之间的距离。
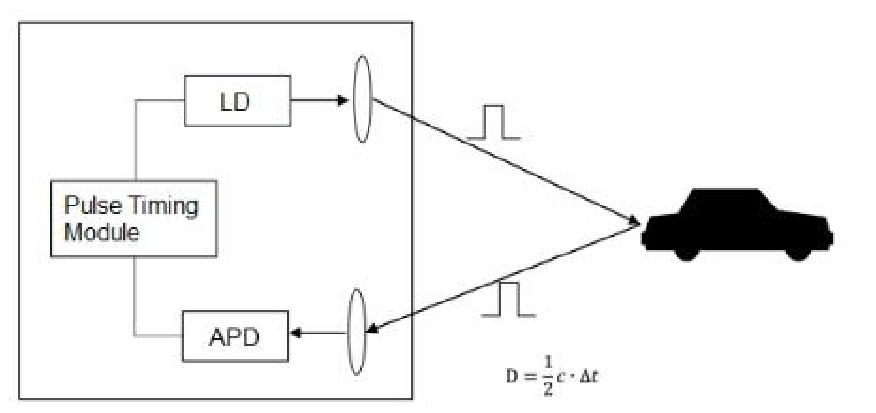
脉冲时间飞行法测距原理
规格参数
| 性能参数 | ||
|---|---|---|
| 产品型号 | TFA300 | TFA300-L |
| 测量范围① | 270 m @ 90% 反射率,100 KLux 150 m @ 30% 反射率,100 KLux 90 m @ 10% 反射率,100 KLux |
290 m @ 90% 反射率,100 KLux 170 m @ 30% 反射率,100 KLux 100 m @ 10% 反射率,100 KLux |
| 盲区范围 | ≤ 0.1 m | |
| 测距精度② | ± 10 cm (< 10 m),1% (≥ 10 m) | |
| 重复精度② | < 3 cm @ 1σ | |
| 距离分辨率 | 1 cm | |
| 帧率 | 最高 10, 000 Hz(1 ~ 10, 000 Hz 可配置,默认 50 Hz) | |
| 抗环境光 | 100 KLux | |
| 光学性能 | ||
| 光源 | EEL | |
| 中心波长 | 905 nm | |
| 视场角 | < 0.5° | |
|---|---|---|
| 激光等级 | Class1 (IEC 60825-1:2014; EN 60825-1:2014+A11:2021) | |
| 机械电气参数 | ||
| 平均功耗③ | ≤ 0.45 W | |
| 启动峰值电流③ | < 0.75 A | |
| 供电电压 | DC 5 V ± 10% | |
| 串口输出 | 3.3 V TTL | |
| 连接端子 | JST GH 1.25 mm 6 PIN | |
| 工作温度 | - 20 ℃ ~ + 60 ℃ | |
| 存储温度 | - 40 ℃ ~ + 80 ℃ | |
| 防护等级 | IP67 | NA |
| 典型尺寸④ | 49.4 mm x 37.0 mm x 28.6 mm | 32.0 mm x 30.2 mm x 20.2 mm |
| 典型重量④ | 34.5 g (不含尾线) | 10.5 g |
| 通信接口参数 | ||
| 通信接口 | UART 和 CAN (可通过指令切换) | |
| 波特率 | 默认 115200 | |
| 数据位 | 8 | |
| 停止位 | 1 | |
| 奇偶校验位 | None | |
注: 1. 光斑全部落在目标物上时测得; 2. 100 KLux,90%反射率目标,光斑全部落在目标物上时测得; 3. 50 Hz 帧率,25℃温度下测得; 4. 重量、尺寸为典型值仅作参考,详细公差参数请咨询北醒技术人员。
结构外观
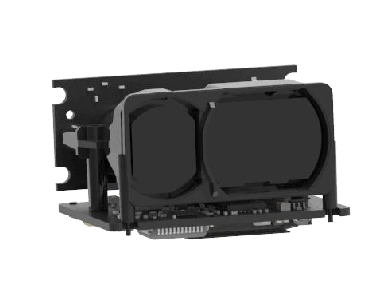
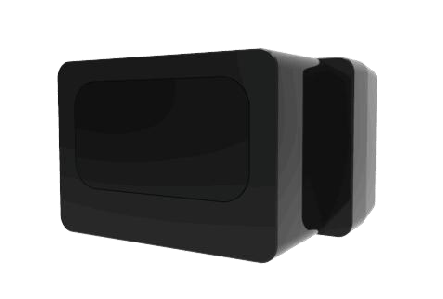
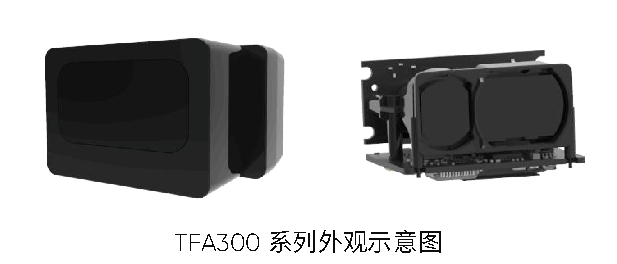
雷达整体外观如下:
TFA300 系列的视场角如下图所示,垂直视场角约为 0.1°,水平视场角约为 0.3°。
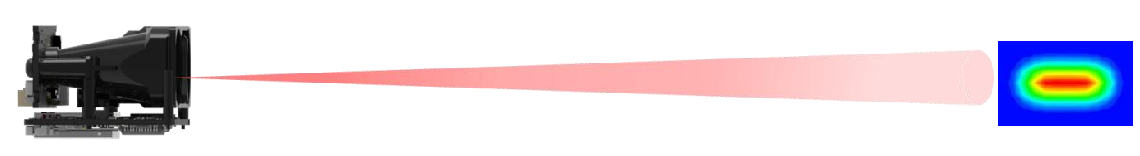
TFA300 系列视场角示意图 0.1°、0.3° 是理论值。由于生产加工和安装误差,实际视场角与此理论值会存在一定偏差,如果对光斑位置要求严格,建议使用红外相机确认实际光斑位置后再进行雷达安装固定。
本章主要介绍 TFA300 系列的机械安装和连接器信息。
机械安装
TFA300
TFA300 具备 IP67 级防水外壳建议将 TFA300 前窗口镜直接暴露于空气中使用,请勿额外增加透明外壳遮挡窗口镜,以免由于多次反射形成串扰影响测距性能。
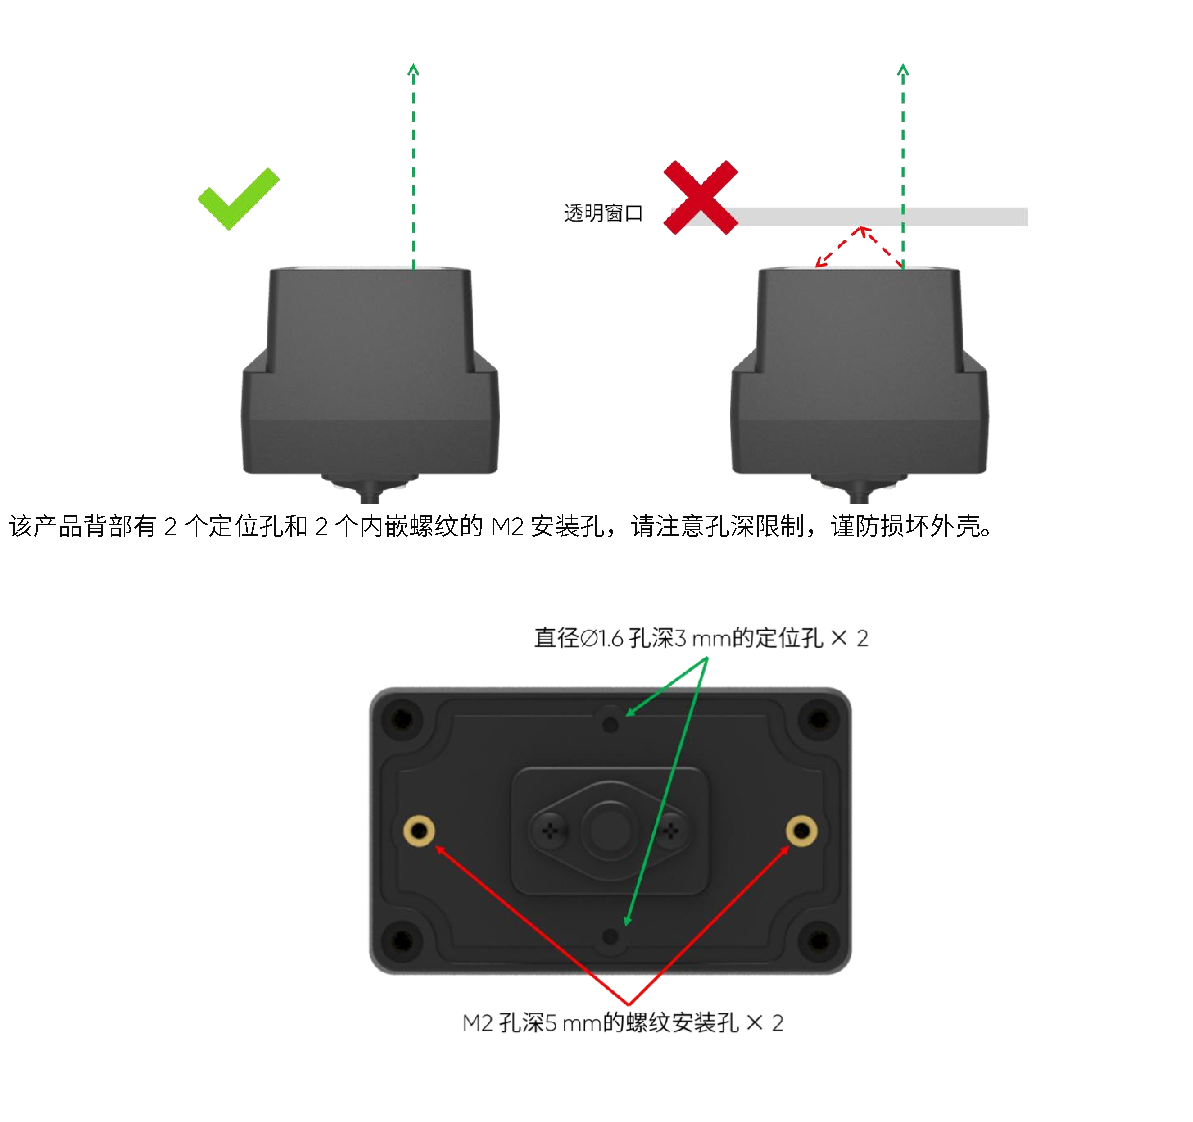
TFA300-L
TFA300-L 为无外壳防护产品,请避免将产品直接暴露于雨雪、凝雾、潮湿、粉尘等可能对激光雷达光电结构产生影响的环境中,客户有义务根据使用场景做好必要的防护。
该产品有 4 个安装孔和 2 个定位孔可供使用,可供参考的安装方式如下图所示:
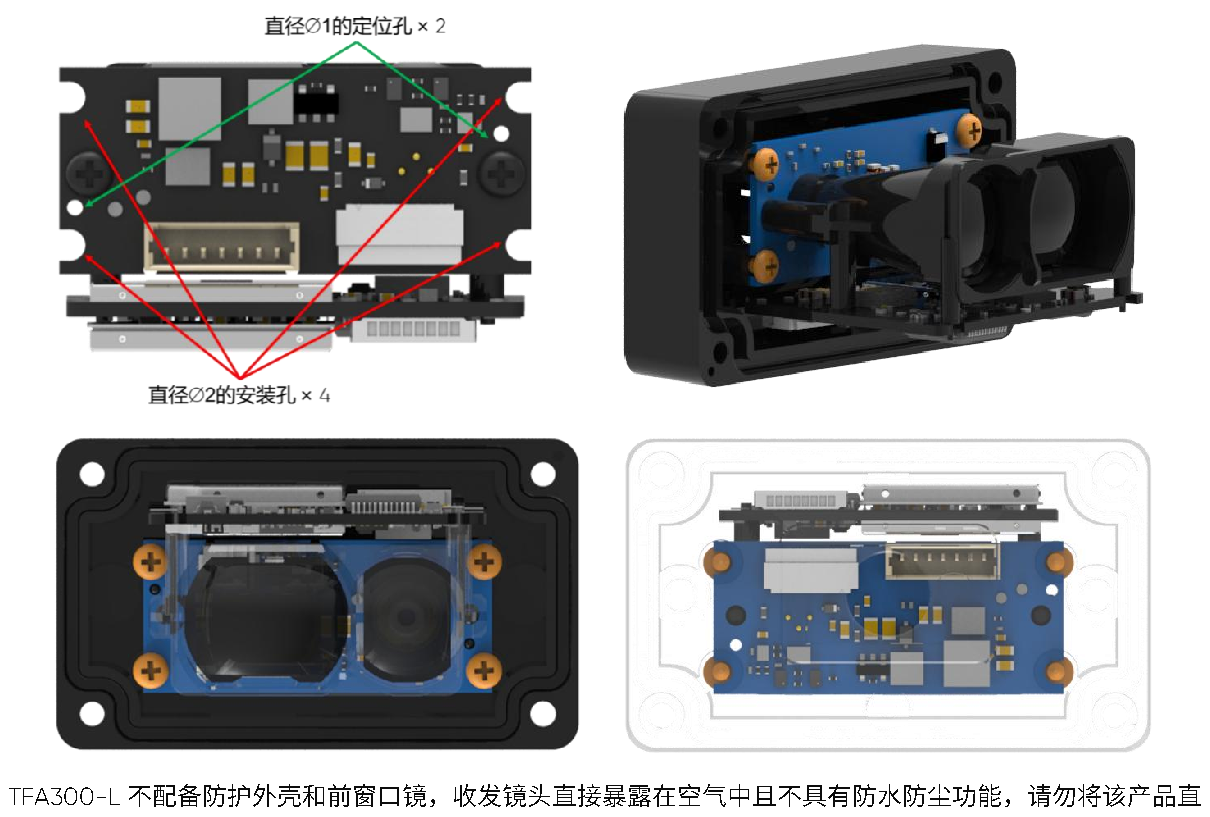
接暴露在雨雪、潮湿和大量灰尘的环境中。为更好的保护该产品,建议客户自行设计加装防护结构。在设计前窗口镜时请注意,建议尽可能让窗口镜和激光雷达前端外壳紧贴,不要留有过大缝隙,导致可能出现的光学串扰影响测距性能。
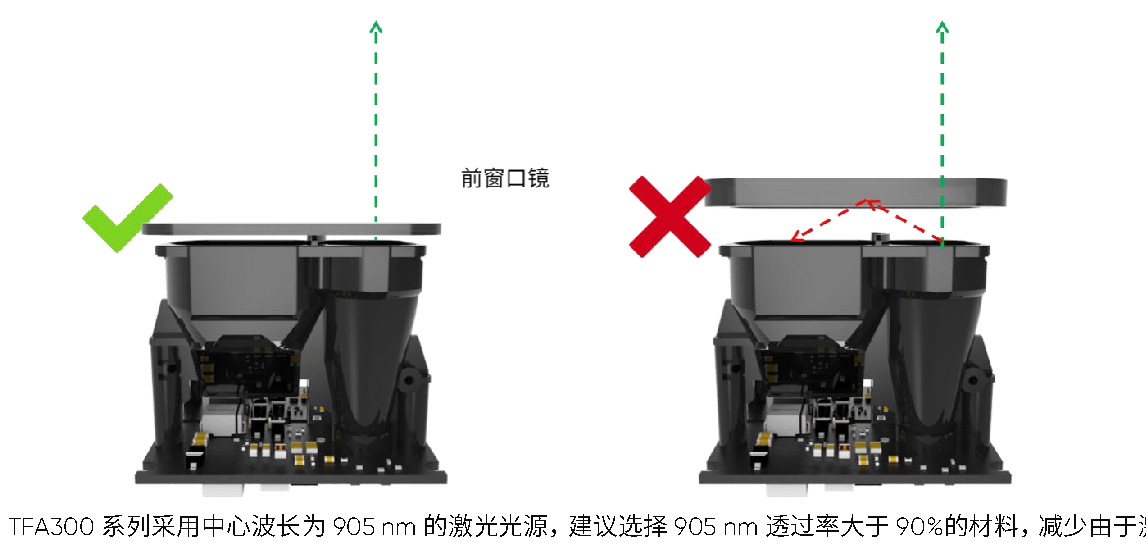
激光能量的损失对测距性能带来的影响。
连接器
TFA300 系列产品默认配备 JST GH GHR-06V-S 线到板带有锁扣功能的连接器,可以插入飞控板的 6 PIN UART 接口。如果需要更换其他端子或连接方式,请参考以下线序进行自行设计开发。
| 线缆颜色 | 定义 |
|---|---|
| 蓝色 | UART_Rx |
| 棕色 | UART_Tx |
| 白色 | CAN_L |
| 绿色 | CAN_H |
| 红色 | VCC |
| 黑色 | GND |
TFA300-L
连接器端子型号为 1.25 mm-7P,如下图所示:
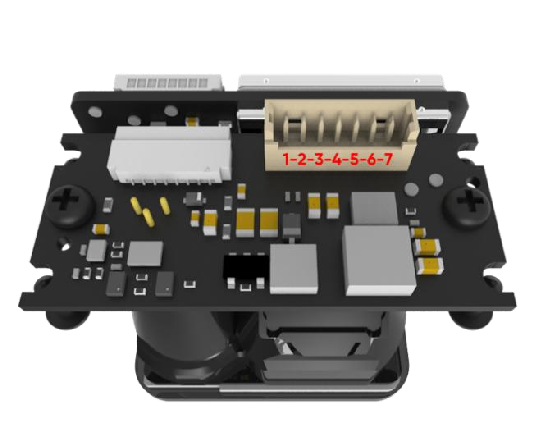
| 引脚序号 | 定义 |
|---|---|
| 1 | Rx |
| 2 | Tx |
| 3 | CAN_L |
| 4 | CAN_H |
| 5 | VCC |
| 6 | GND |
| 7 | Not used |
TFA300 系列产品支持 UART 和 CAN 双通讯接口,可以根据需要选择连接对应的线缆和端子,然后通过指令切换激活对应的协议输出。雷达默认以 UART 协议输出。
UART 通讯
通信协议
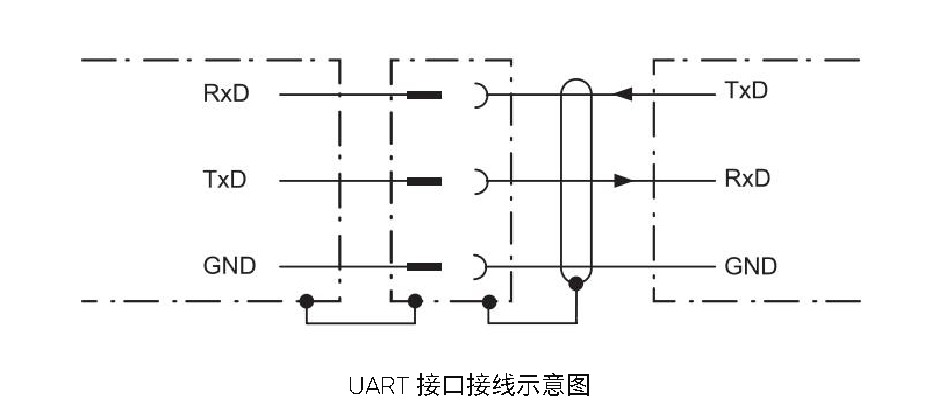
要连接两个设备进行 UART 通信,发射器的 TxD 应连接到接收器的 RxD,接收器的 TxD 应连接到发射器的 RxD。
TFA300 系列 UART 接口采用 UART-LVTTL 接口,输出电平为 LVTTL 电平(3.3 V),通信协议见下表: UART 通信协议详述
| 字符 | 值 |
|---|---|
| 波特率 | 115200 |
| 数据位 | 8 |
| 终止位 | 1 |
| 校验位 | 无 |
波特率可以设置为 9600, 14400, 19200, 38400, 56000, 57600, 115200, 128000, 230400, 256000, 460800, 500000, 512000, 600000, 750000, 921600。TFA300 系列的默认波特率为 115200。
数据帧
UART 接口下每个包含距离和信号强度的数据帧由 9 个字节的十六进制数组成。距离及信号强度均包含 2 字节并以小端模式排列。详见下表: 标准数据帧格式
| 数据位 | 0 | 1 | 2 | 3 | 4 | 5 | 6 | 7 | 8 |
|---|---|---|---|---|---|---|---|---|---|
| 描述 | 帧头 | 帧头 | 距离 | 信号强度 | 保留字节 | 校验和 | |||
| 典型值 | 0x59 | 0x59 | Low byte |
High byte |
Low byte |
High byte |
0x00 | 0x00 | Sum |
其中,“信号强度”代表激光雷达接收到的反射回来的光信号的强弱,该数值大小与被探测物的反射率和距离有关,反射率越低、距离越远,信号强度数值一般会越小。过低的信号强度可能会影响测距精准度,甚至无法达
降低,建议根据实际应用需要,设置相应的信号强度阈值,辅助判断测距数据的指令。
高帧率数据帧格式
| 数据位 | 0 | 1 | 2 | 3 | 4 | 5 |
|---|---|---|---|---|---|---|
| 描述 | 帧头 | 帧头 | 距离 | 信号强度 | ||
| 典型值 | 0x20 | 0x20 | Low byte | High byte | Low byte | High byte |
注意:使用 UART 通讯时,如果需要雷达以超过 6000 Hz 的输出帧率,请使用指令切换至 6 字节的“高帧率数据帧格式”,并将波特率设置为 921600 以保证数据传输质量。
CAN 通讯
TFA300 系列 CAN 接口支持 DroneCAN 协议,如有需要,请参考使用自定义配置指令进行使能。
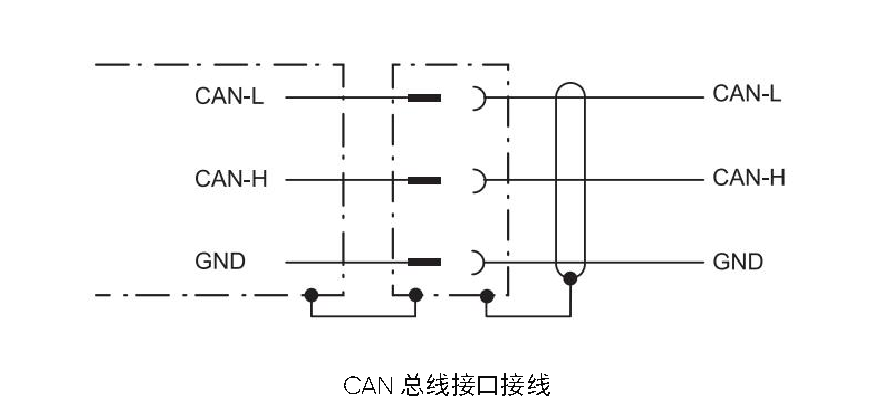
通信协议
TFA300 系列的 CAN 通信协议可根据客户的需求进行定制,CAN 波特率可修改,ID 可修改,帧格式可修改。
协议内容如下: TFA300 系列 CAN 接口通信协议
| 项目 | 值 |
|---|---|
| 波特率 | 1 M |
| 接收 ID | 标准帧 0x3,扩展帧 0x3 |
| 发送 ID | 0x3 |
| 帧格式 | 发送帧默认为标准帧;接收帧支持标准帧和扩展帧 |
CAN 接口波特率设置仅支持常用波特率:1000kps、500kps、250kps 、125kps、100kps、50kps、20kps。
如果设置其他值,TFA300 系列会将其设置为 1000kps。
数据帧
CAN 版本的 TFA300 系列数据格式如下表所示,数据均为十六进制数,每帧数据共计六字节,数据包含实测距离信息及信号强度;其他位为保留位。
TFA300 系列 CAN 通信数据帧格式
| 数据位 | 0 | 1 | 2 | 3 | 4 | 5 |
|---|---|---|---|---|---|---|
| 描述 | 距离 | 信号强度 | / | / | ||
| 典型值 | DIST_L | DIST_H | Strength_L | Strength_H | 保留 | 保留 |
其中,“信号强度”代表激光雷达接收到的反射回来的光信号的强弱,该数值大小与被探测物的反射率和距离有关,反射率越低、距离越远,信号强度数值一般会越小。过低的信号强度可能会影响测距精准度,甚至无法达到测距要求的信噪比,表现出输出“超量程值”的现象。一般“信号强度”低于 40 时,测距数据可信度大大降低,建议根据实际应用需要,设置相应的信号强度阈值,辅助判断测距数据的指令。
注意:使用 CAN 通讯时,如果需要雷达以超过 6000 Hz 的输出帧率,请将波特率设置为 1 M 以保证数据传输质量。
CAN 组网
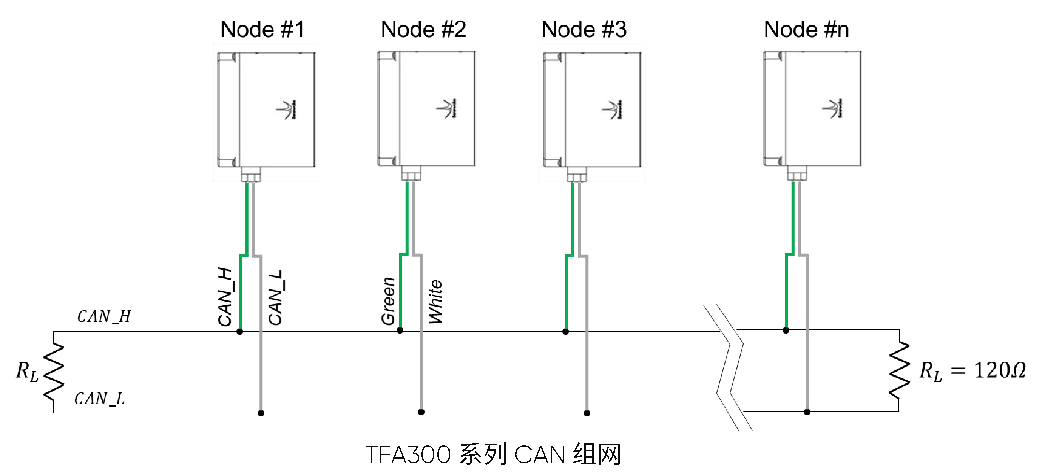
CAN 总线网络主要挂在 CAN_H 和 CAN_L,各个节点通过这两条线实现信号的串行差分传输,为了避免信号的反射和干扰,还需要在 CAN_H 和 CAN_L 之间接上 120 欧姆的终端电阻,TFA300 系列产品内置 120 欧姆终端电阻,默认为不使能,可以通过指令将位于组网两端的产品内置终端电阻使能,从而不必额外外接终端电阻。
自定义配置指令
协议描述
为了满足不同客户的需要,TFA300 系列支持工作参数自行设置。如数据格式、帧率等常用参数可以通过发送指令来改变。请根据本使用说明手册要求配置产品,请勿发送未声明的指令。
TFA300 系列指令协议格式
| 数据位 | 定义 | 描述 |
|---|---|---|
| Byte 0 | Header | 固定为 0x5A |
| Byte 1 | Len | 整个指令帧的长度 (单位:Byte) |
| Byte 2 | ID | 标识每个指令的功能 |
| Byte 3~Byte N-2 | Payload | 参数,在不同指令中有不同的含义和长度 |
| Byte N-1 | Check sum | Len-1 字节数据的低 8 位 |
常用配置指令
| 描述 | 下行 | 上行 | 说明 | 默认值 |
|---|---|---|---|---|
| 设置工作频率 | 5A 06 03 LL HH SU | 原指令 | LL:帧率低八位 HH:帧率高八位 |
50 Hz |
| 配置传输类型协议 | UART: 5A 05 45 01 A5 CAN: 5A 05 45 02 A6 |
5A 05 45 00 A4 | 保存设置,重启生效 | UART |
| 设置串口波特率 | 5A 08 06 H1 H2 H3 H4 SU | 与上行相同 | 115200 | |
| 设置 6 字节输出格式 | 5A 05 05 20 84 | 5A 05 05 20 84 | ||
| 设置 9 字节输出格式 | 5A 05 05 01 65 | 5A 05 05 01 65 | ||
| CAN 发送 ID 配置 |
5A 08 50 H1 H2 H3 H4 SU | 5A 05 50 00 AF | ID= (H4<<24)+(H3<<16)+(H2<< 8)+H1 CAN 接口下生效 |
0x03 |
| CAN 接收 ID 配置 |
5A 08 51 H1 H2 H3 H4 SU | 5A 05 51 00 B0 | ID= (H4<<24)+(H3<<16)+(H2<< 8)+H1 CAN 接口下生效 |
0x03 |
| CAN 波特率 | 5A 08 52 H1 H2 H3 H4 SU | 5A 05 52 00 B1 | Baud rate= (H4<<24)+(H3<<16)+(H2<<8)+H1 |
1M |
| CAN 帧类型设置 | 标准帧: 5A 05 5D 00 BC 扩展帧: 5A 05 5D 01 BD |
5A 05 5D 00 BC | 标准帧 | |
| CAN 扩展帧发送 ID 配置 | 5A 08 93 H1 H2 H3 H4 SU | 5A 05 93 00 F2 | ID=(H4<<24)+(H3<<16)+(H2<< 8)+H1 CAN 接口下生效 |
0x03 |
| CAN 扩展帧接收 ID 配置 | 5A 08 94 H1 H2 H3 H4 SU | 5A 05 94 00 F3 | ID=(H4<<24)+(H3<<16)+(H2<< 8)+H1 CAN 接口下生效 |
0x03 |
| 设置 CAN 终端电阻开关 | ON: 5A 05 91 01 F1 OFF: 5A 05 91 00 F0 |
5A 05 91 00 F0 | 关 | |
| DroneCAN 模式开关 | ON: 5A 05 84 00 E3 OFF: 5A 05 84 01 E4 |
5A 05 84 00 E3 | 关 |
| DroneCAN NODE ID 配置 |
5A 05 95 NUM SU | 5A 05 95 00 F4 | 范围:1 ~ 127 (0x01 ~ 0x7F) | 0x0D |
|---|---|---|---|---|
| 超量程的输出值 | 5A 06 4F LL HH SU | 5A 05 4F 00 AE | 超量程值= (HH << 8) + LL,单位 cm |
30000 |
| 偏移校准 offset |
5A 06 69 LL HH SU | 5A 05 69 00 C8 | offset = (HH<<8) + LL,单位 cm | 0 |
| 设置是否输出使能 | ON: 5A 05 07 01 67 OFF: 5A 05 07 00 66 |
原指令 | ON | |
| 单次触发指令 | 5A 04 04 62 | 无 | 输出使能 OFF 之后生效 | |
| 保存当前设置 | 5A 04 11 6F | 5A 05 11 00 70 | ||
| 恢复出厂设置 | 5A 04 10 6E | 5A 05 10 01 70 |
注意:使用配置指令变更产品一个或多个参数后,请发送“保存当前设置”指令将变更的参数写入产品,否则重新上电之后参数将恢复至上次保存的值。
指令编辑
指令通道用于读取和更新一组选定的设备参数。 本节从一般的角度描述命令通道。命令通道可通过所有设备接口使用。根据每个接口提供的可能性,会有所不同。关于每个接口的章节描述了不同之处。通过指令将特定参数写入 TFA300 系列,请参照如下步骤生成相关命令: 1. 确认 ID 和指令长度 2. 将需要修改的参数转换为十六进制 3. 以小端方式将十六进制参数填入指令对应位置 4. 计算指令校验和(除尾帧外所有帧之和),取低八位之和填入指令最末位字节例如,将波特率改为 460800。首先,从指令协议列表中找到指令 ID 和长度。其次,把 460800 转换成十六进制,也就是 0x00 07 08 00。然后,将十六进制参数填入指令,如 5A 08 06 00 08 07 00 SUM。最后,计算指令的前 7 位字节之和,将和的低 8 位填入指令的最后一个字节,即 5A 08 06 00 08 07 00 77。