
AD2-S-X3 用户手册
AD2-S-X3 用户手册,含原始资料中的参数、图示与说明。
AD2-S-X3 用户手册
前言
本用户手册包含 AD2-S-X3 激光雷达的介绍、使用和维护等内容。正式使用前请仔细阅读本手册,使用过程请严格按照手册所述步骤执行,以避免产品损坏、财产损失、人身损害或/和违反产品保修条款。
如在使用过程中遇到无法解决的问题,请联系北醒工作人员协助解决。
联系方式官网地址:www.benewake.com 联系电话:400-880-9610 咨询技术问题,请联系:support@benewake.com 咨询销售事宜或索取介绍资料,请联系:bw@benewake.com
公司总部地址北醒(北京)光子科技有限公司北京市海淀区上地街道海国嘉业科技园 3 层
版权声明本文档版权归©北醒所有,未经北醒的官方书面许可,请勿对本文档内容进行修改、删减或翻译。
免责声明 AD2-S-X3 产品不断改进中,其规格参数会发生迭代变化,请以官网最新版本为准。
安全提示
使用本产品前,请仔细阅读本手册内容,并严格遵循相关指导说明。
安全注意事项
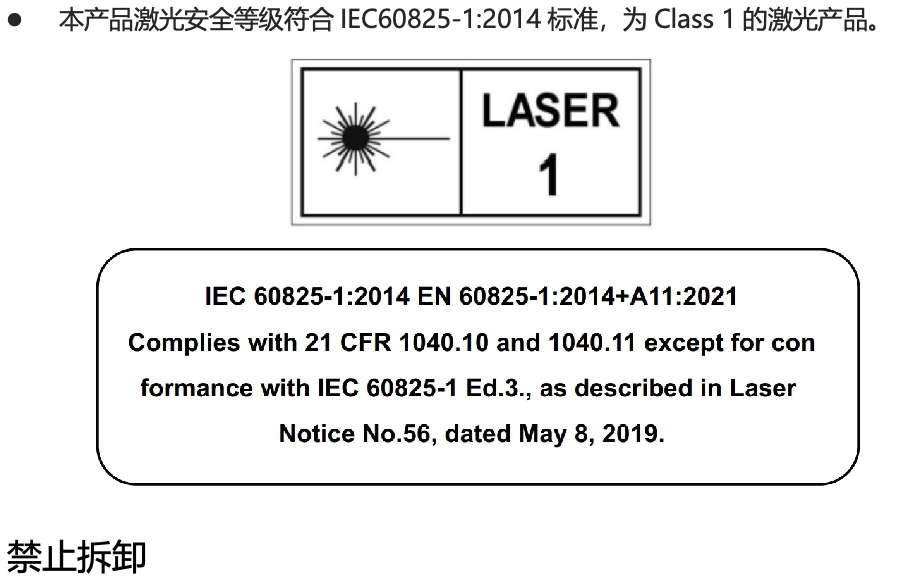
激光安全等级说明
- 为降低触电风险并避免违反保修条列,未经北醒官方授权,请勿私自拆卸或改装
设备,以及篡改设备软件。若产品出现问题,请联系北醒工作人员咨询维护或相关技术支持。
异常停用
- 若出现下述任一情况,请立即停止使用,以避免受到伤害或产品遭到损伤:
怀疑产品已出现故障或损伤,例如:发现产品有明显的噪声或振动
自身或周围环境中的人员感受到不适
周围环境中的设备出现运行异常
环境评估
射频干扰
- 使用前,请仔细阅读外壳铭牌上的全部认证及安全信息。尽管产品的设计、检测
和制造均符合射频能量辐射的相关规定,但来自产品的辐射仍有可能导致其他电子设备出现故障。
光干扰
- 某些精密光学设备可能会受到本产品发出的激光干扰,使用过程中请注意。
振动条件
- 本产品应避免受到强烈振动或机械冲击。如需获取本产品的机械冲击和振动性能
参数,请联系北醒工作人员获取技术支持。
爆炸性和其他空气条件
- 请勿将本产品放置或存储在易燃易爆物品附近。
- 请勿在任何潜在爆燃性空气区域内使用本产品,例如空气中含高浓度可燃性化学
物质、蒸汽或微粒(如:颗粒、灰尘或金属粉末)的区域。
- 请勿将本产品暴露在高浓度工业化学品环境中,包括易蒸发的液化气体(如氦气)
附近,以免损坏或削弱本产品的功能。
异物防护
- 请查阅本说明书中【规格参数】中的 IP 防护等级,避免将本产品暴露和存储在超
过防护等级的环境中。
工作温度
- 请查阅本说明书中【规格参数】中的工作温度,避免将本产品暴露和存储在超过
工作温度范围的环境中。
- 建议将本产品存储在通风干燥的环境中,存储温度 23±5℃。
人员评估
医疗设备干扰
- 本产品中的部分组件会发射电磁场,操作者及近距离环境中的其他人员若有使
用医疗设备(如:植入耳蜗、心脏起搏器或除颤仪等),请先向相应的医师或医疗设备制造商咨询医疗建议,如是否需与本产品保持一定的安全距离等。
- 若怀疑本产品正在干扰您的医疗设备,请立即停止使用。
设备安装及操作
人眼安全
- 本产品设计符合 Class 1 人眼安全标准。
- 切勿通过光源放大设备(如:显微镜或其他形式的放大镜)直视传输中的激光。
外壳及窗口镜
- 本产品由金属、玻璃和塑料构成,内部含敏感电子元件。跌落、焚烧、刺穿、撞击
或挤压等等不当操作均会造成产品损坏。产品一旦遭遇跌落、撞击,应立即停止使用,请及时联系北醒工作人员获得相关技术支持。
- 本产品内含高速旋转零部件,请勿在外壳未紧固的情况下进行操作。
- 避免挤压或刺穿本产品,产品外壳一旦损坏,请立即停止使用,避免损害人身安
全。
- 以防产品性能降低,请勿用手触摸雷达窗口镜。若窗口镜已沾染污渍,请按照本
说明书中【设备维护】章节所述方法进行清洁。
- 请避免使用坚硬或锋利的物体接触到窗口镜,避免窗口镜出现划痕,严重划痕会
影响点云质量。若已经产生划痕,请停止应用本产品并与北醒工作人员联系获得相关技术支持
外壳高温
- 本产品运行时或运行一段时间后,外壳可能处在较高温度状态下,此时请注意:
- 避免皮肤直接接触产品外壳,以免导致烫伤或引起不适。
- 避免易燃物品直接接触产品外壳,以免引起火灾。
- 如果需将本产品嵌入其他工装或装置中,请勿遮挡本产品的烫伤警示标志。若出
现遮挡情况,请采取其他有效措施向第三方提示高温风险
供电及电气接口
- 请使用北醒提供的连接线缆和电源适配器为设备供电。若需采用其他连接线,请
使用满足本产品供电要求且符合相关安全标准的线缆。
- 产品上电前,请确保电气接口处干燥且无污染物。
- 请勿在潮湿环境中为本产品供电。
- 插拔接头前,请先断开电源,热插拔可能会导致设备击穿。
- 请阅读本说明书中【连接器】章节,严格遵守连接器的插拔操作说明。若发现接口
出现异常(如:引脚偏移、线缆破损、螺纹松动等),请停止使用并联系北醒工作人员相关技术支持
维修
- 未经北醒光子官方书面许可,严禁用户自行或委托第三方拆卸、维修或改装本产
品,以免造成产品损坏、防水性能失效、财产损失、人员伤害,以及违反产品保修条款。
1 产品概述
本章主要介绍 AD2-S-X3 激光雷达的工作原理、规格参数、结构描述和设备坐标及视场分布。
1.1 产品介绍
AD2-S-X3 是一款高性能激光雷达产品,拥有卓越的 3D 感知能力,可精准感知各种目标物。
AD2-S-X3 采用的二维扫描系统和阵列化收发设计,支持产品性能的持续升级迭代,更满足智能驾驶系统对感知能力不断优化升级的需求。AD2-S-X3 的超高分辨率,使其可在整个视场角内实现高清探测能力,为智能驾驶系统预留充足时间进行决策、规划和控制,从而降低交通事故的发生率,助力智能汽车更安全、更智能。
1.2 工作原理
- 测距原理为飞行时间测量法(Time of Flight,ToF):
v 激光发射器发出一束超短激光脉冲; v 激光投射到物体上,发生漫反射,激光接收器收到漫反射光; v 通过测量激光束在空间中的飞行时间,可准确计算目标物体至传感器的距离。
𝑐𝑡
𝑑 =
2
d:距离 c:光速 t:激光束的飞行时间
- 角度方向测量原理为借助设备内部扫描器件使发射的激光束发生偏转,以规则的角度幅度
触发测量来扫描周边环境,实现对三维环境的感知。
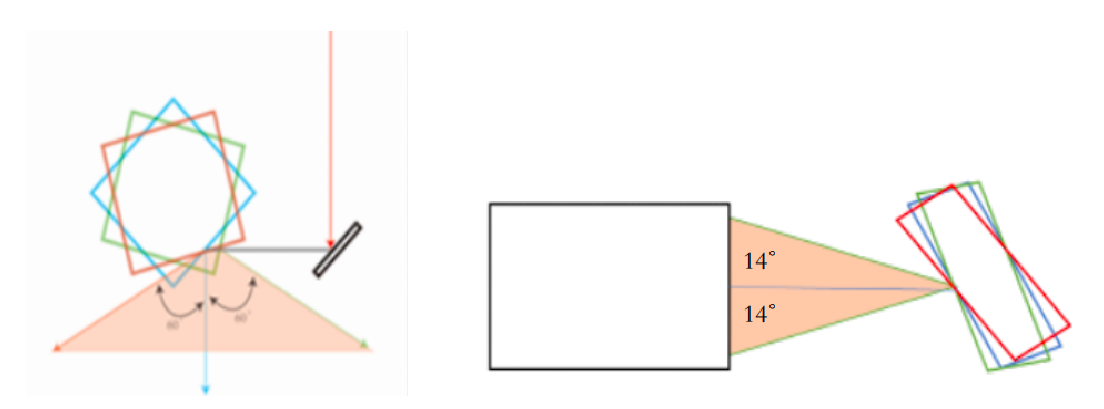
图 1 扫描机构示意图
1.3 结构外观
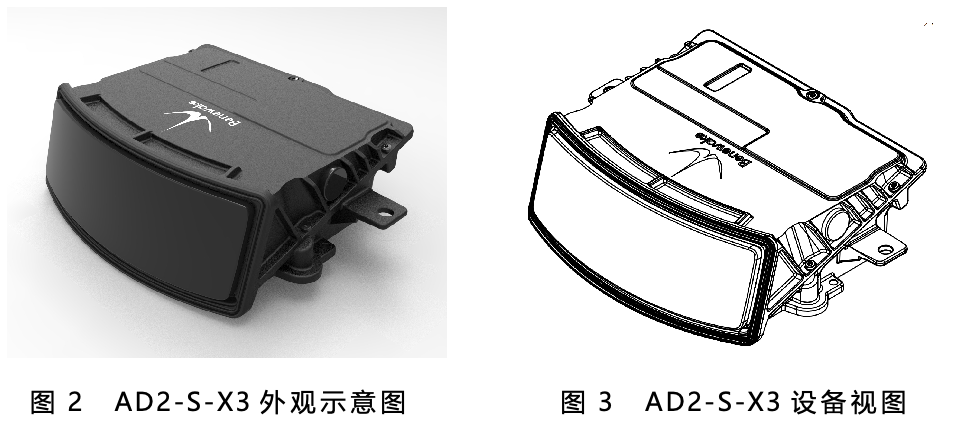
AD2-S-X3 采用铝合金材质外壳,前端采用玻璃曲面窗口镜,雷达整体外观如下图所示:
1.4 坐标及视场分布
1. 设备坐标系 AD2-S-X3 的坐标系如下图所示。X 轴正方向为雷达窗口镜朝向,Z 轴正方向垂直于底面朝上,Y 轴正方向平行于设备后壳体的方向;XYZ 轴构成右手坐标系,雷达坐标原点位于雷达窗口镜中心位置,输出的点云数据以雷达坐标原点为基准。
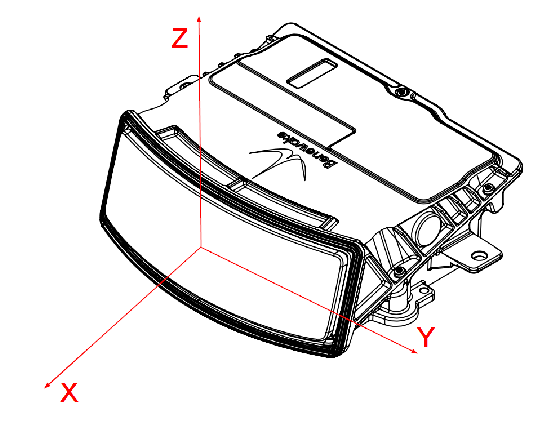
图 4 AD2-S-X3 雷达坐标系示意图
2. 水平视场分布
AD2-S-X3 的水平视场角为 120°,以 X 轴正方向为中心线,左右各 60°。水平视场角分布如下图所示:
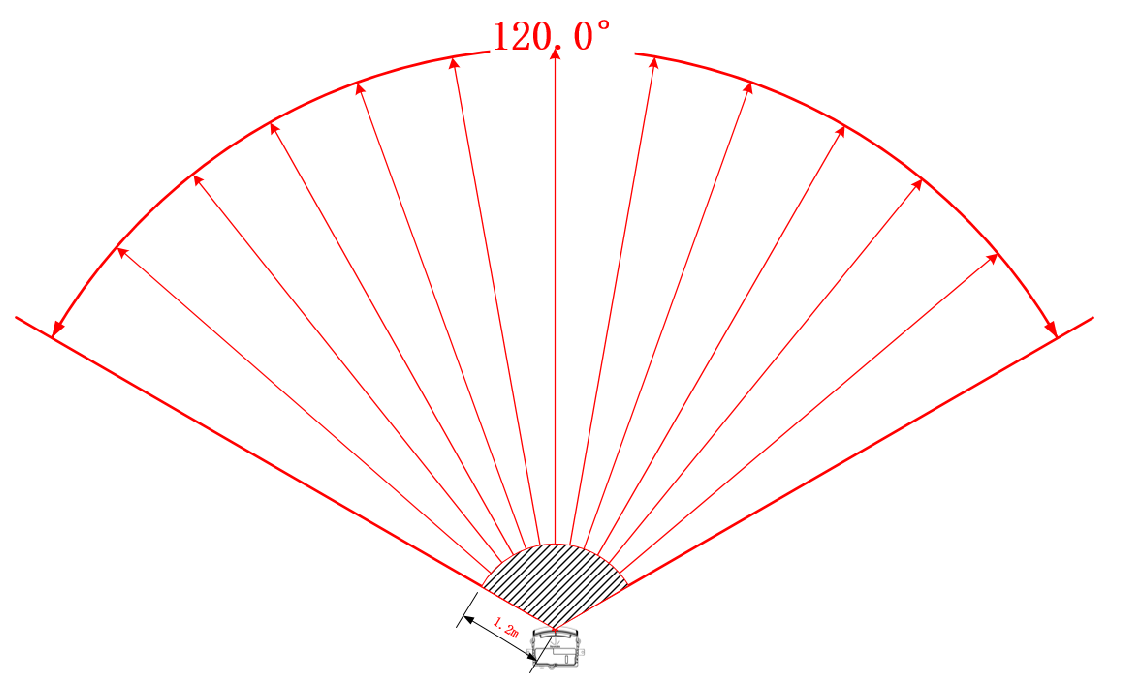
图 5 AD2-S-X3 水平视场角分布示意图
3. 垂直视场分布
垂直视场角度为 28°,等效 128 线束,呈均匀式分布。具体垂直视场角分布如下图所示:
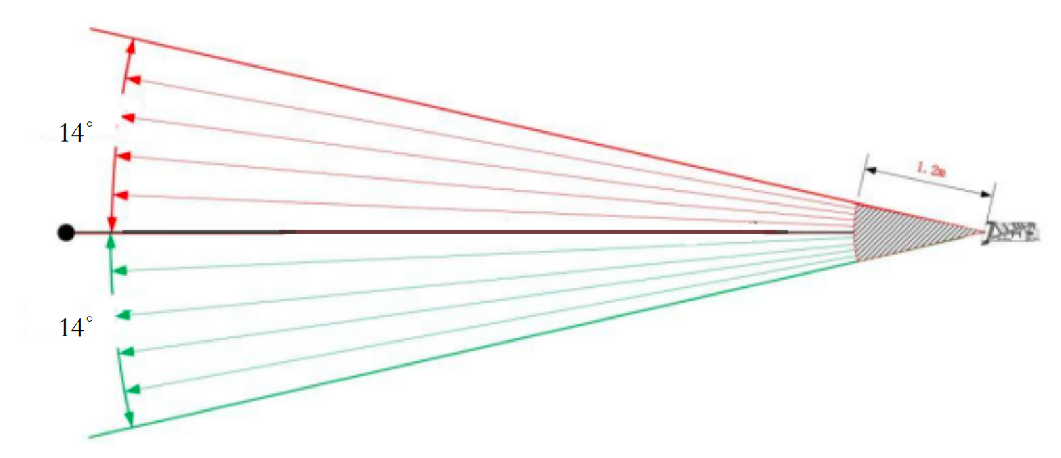
图 6 AD2-S-X3 垂直视场角分布示意图
2 设备安装
介绍 AD2-S-X3 激光雷达的设备尺寸、机械安装、连接等信息。
2.1 设备尺寸
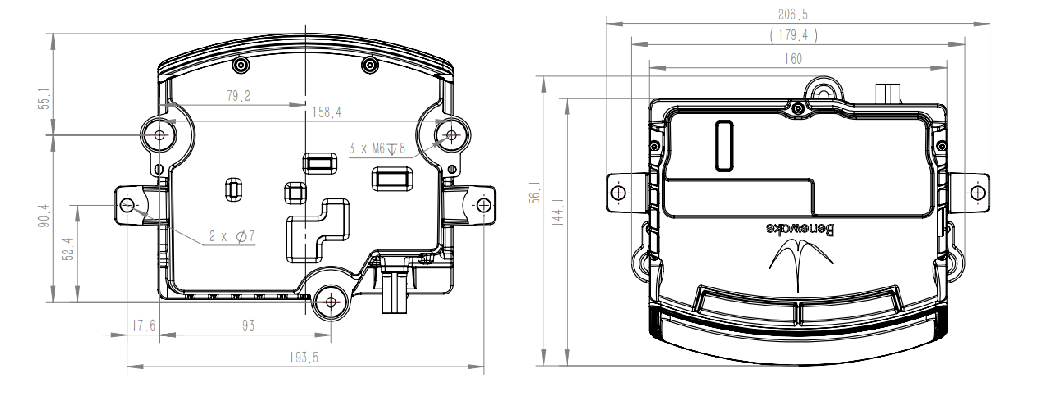
图 7 设备俯视图 & 底视图 (单位 : M M )
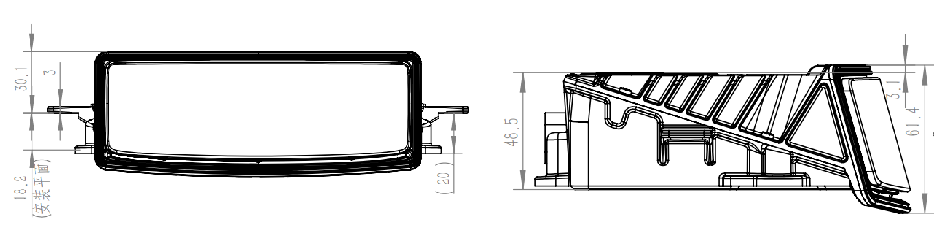
图 8 设备正视图 & 左视图 (单位 : M M )
2.2 机械安装
AD2-S-X3 的下壳预留 3 个 M6 安装空位,如下图红圈所示。您可通过预留孔位将设备固定在工作平台上。
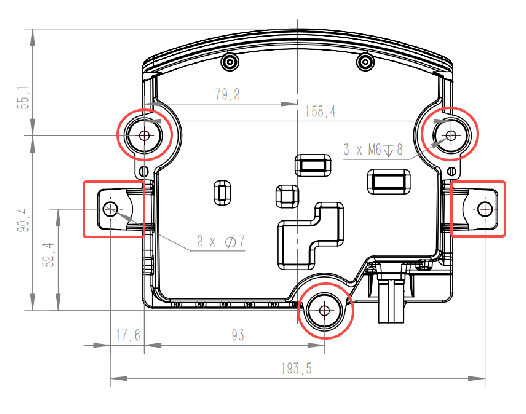
图 9 AD2-S-X3 设备安装孔位示意图
注意事项: v 安装时确保设备水平放置。
v 确认设备安装是否稳固,并检查窗口镜前是否有遮挡。
v 安装时,若出现部件损坏或遗失,请联系北醒技术人员支持。
2.3 连接器
雷达端有 2 个电气接口,分别为电源(设备供电)和网络(设备通讯)。电源接口的接插件型号为 4 pin M12 Acode 针型接插件 ,对插件型号为 4 pin M12 Acode 孔型接插件; 网络接口的接插件型号为 8 pin M12 Xcode 孔型接插件,对插件型号为 8 pin M12 Xcode 针型接插件。接插件示意图如下所示:
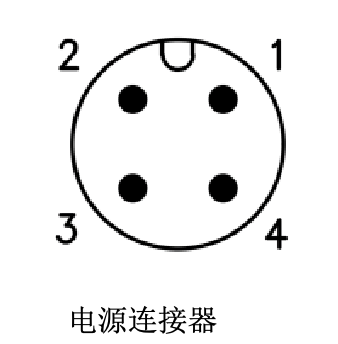
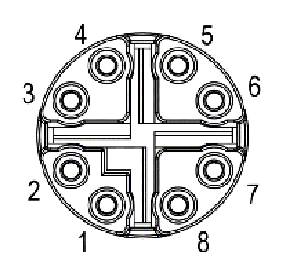
通讯连接器
图 10 雷达端连接器样式
表 1 电源连接器接口定义说明
| 连接器 | 序号 | 信号 | 颜色 |
|---|---|---|---|
| M12 Acode 公针 | 1 | DC+ | 红色 |
| 2 | GND | 黑色 | |
| 3 | DC+ | 绿色 |
4 GND 蓝色
表 1 网络连接器接口定义说明
| 连接器 | 序号 | 信号 | T568B 颜色 | T568B 信号 | 信号 |
|---|---|---|---|---|---|
| M12 Xcode 母座 |
1 | BI_D1+ | 橙白 | DA+ | TD1+ |
| 2 | BI_D1- | 橙 | DA- | RD1- | |
| 3 | BI_D2+ | 绿白 | DB+ | TD2+ | |
| 4 | BI_D2- | 绿 | DB- | RD2- | |
| 5 | BI_D4+ | 棕白 | DD+ | TD4+ | |
| 6 | BI_D4- | 棕 | DD- | RD4- | |
| 7 | BI_D3- | 蓝白 | DC- | RD3- | |
| 8 | BI_D3+ | 蓝 | DC+ | TD3+ |
注意事项: v 不可猛力拔下线缆连接器,不可扭转连接器,以免连接器引脚受损; v 禁止自行组装线缆连接器外壳和电缆夹头; v 禁止连接不含外壳的线缆连接器,避免损坏激光雷达内部电路。
雷达和电脑的连接方式,如下图所示:
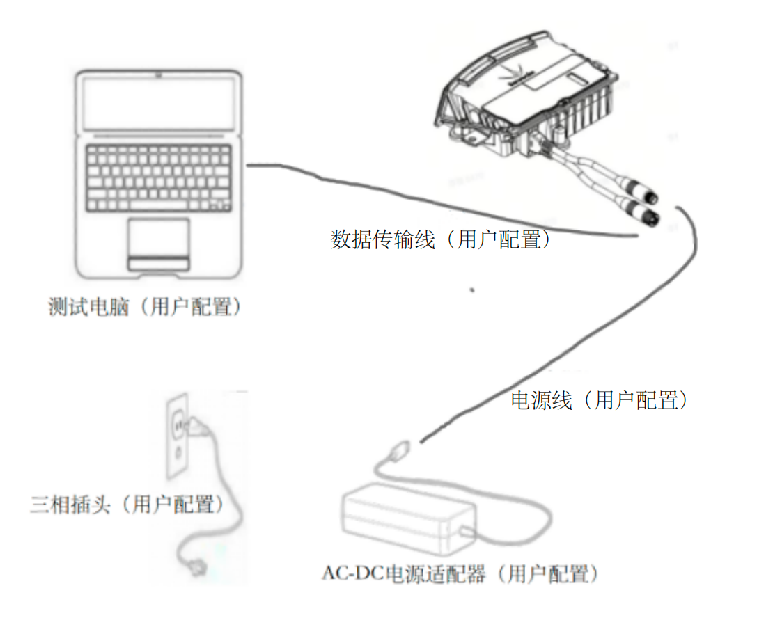
图 11 雷达连接示意图
3 设备使用
本章主要介绍 AD2-S-X3 激光雷达的上位机点云查看和通讯协议等内容。
3.1 点云查看
本设备不含电源开关,接通电源适配器并通过网线与电脑连接后,即可开始传输数据。
数据接收前,请先查看所用电脑的 IP 地址是否与设备保持在同一网段;若不在同一网段需对电脑 IP 进行修改。用户可使用 Benewake Lidar Viewer 调试软件来录制和播放点云数据。此调试软件共设有 2 种设备连接方式: 1. 若已知设备 IP 和端口号时,可通过点击添加按键的方式来连接雷达设备 2. 若设备 IP 和端口号不清楚时,请点击图标,可自动搜索设备,等待约 5 秒左右,即可在设备管理面板显示已连接设备的信息完成设备连接后,点击设备管理面板中的启动按键,稍等片刻,即可获取点云数据;点击停止按键可使雷达停止工作,此时点云数据会停止更新。
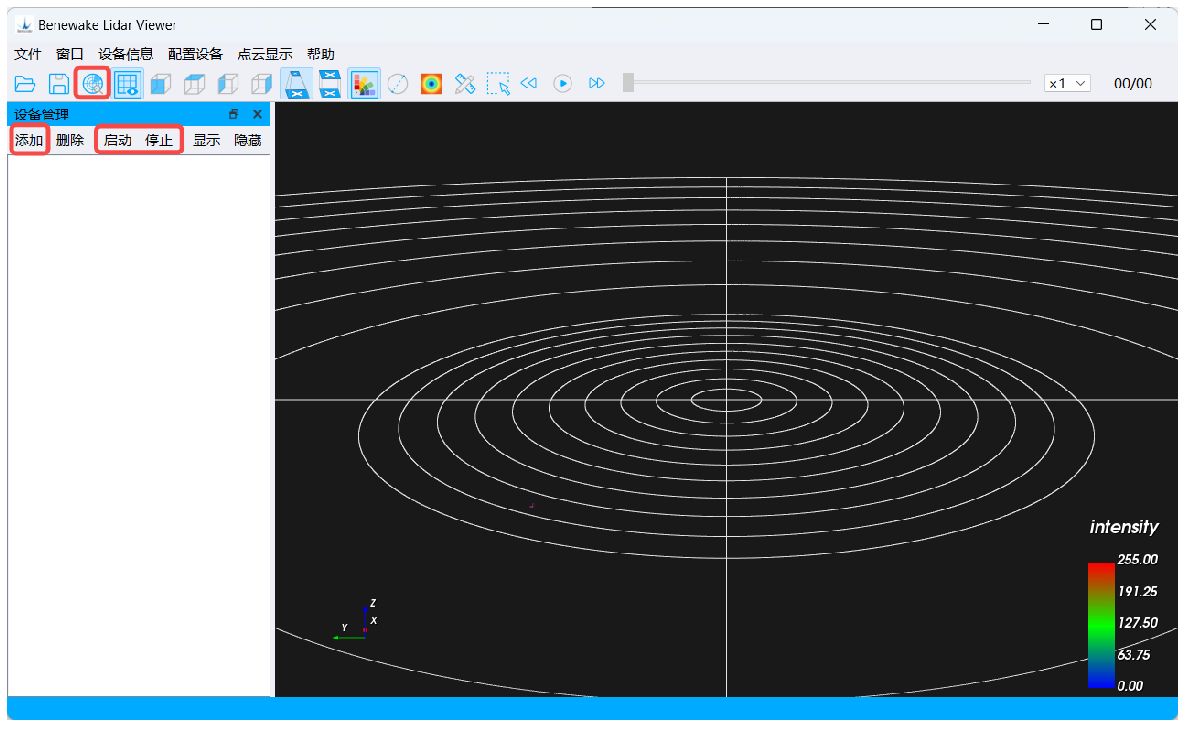
图 12 设备连接
若您想了解更多 Benewake Lidar Viewer 调试软件的使用方法,可联系北醒技术同事获取该软件的使用说明介绍。
3.2 IP 地址设置
AD2-S-X3 可以通过 Benewake_Lidar_Viewer 设置的雷达 IP 地址也可以通过网页登录到雷达内部进行 IP 地址设置。本节主要介绍使用 Benewake_Lidar_Viewer 设置雷达 IP 地址的方式。
雷达 IP 地址通过 Benewake_Lidar_Viewer 设置,并且需要进行保存并对雷达进行重启,雷达 IP 地址设置才能生效,具体操作如下 v 点击 Benewake_Lidar_Viewer 上的“配置设备”按钮,找到“雷达连接设置”按钮。如下图所示
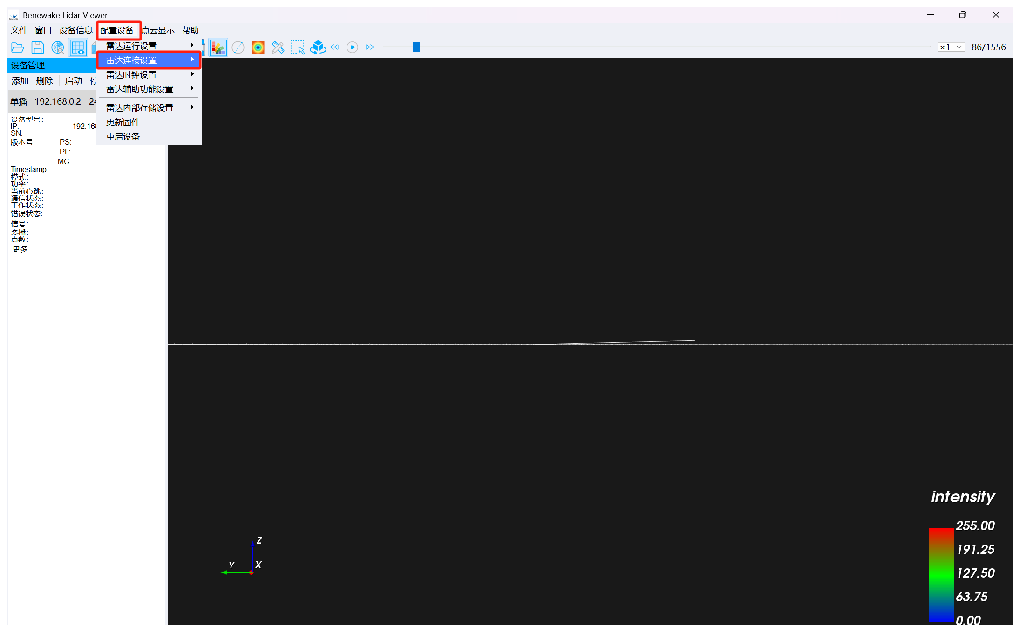
图 13 IP 地址设置
v 点击“雷达连接设置”按钮,找到“设置设备地址和端口”按钮。如下图所示
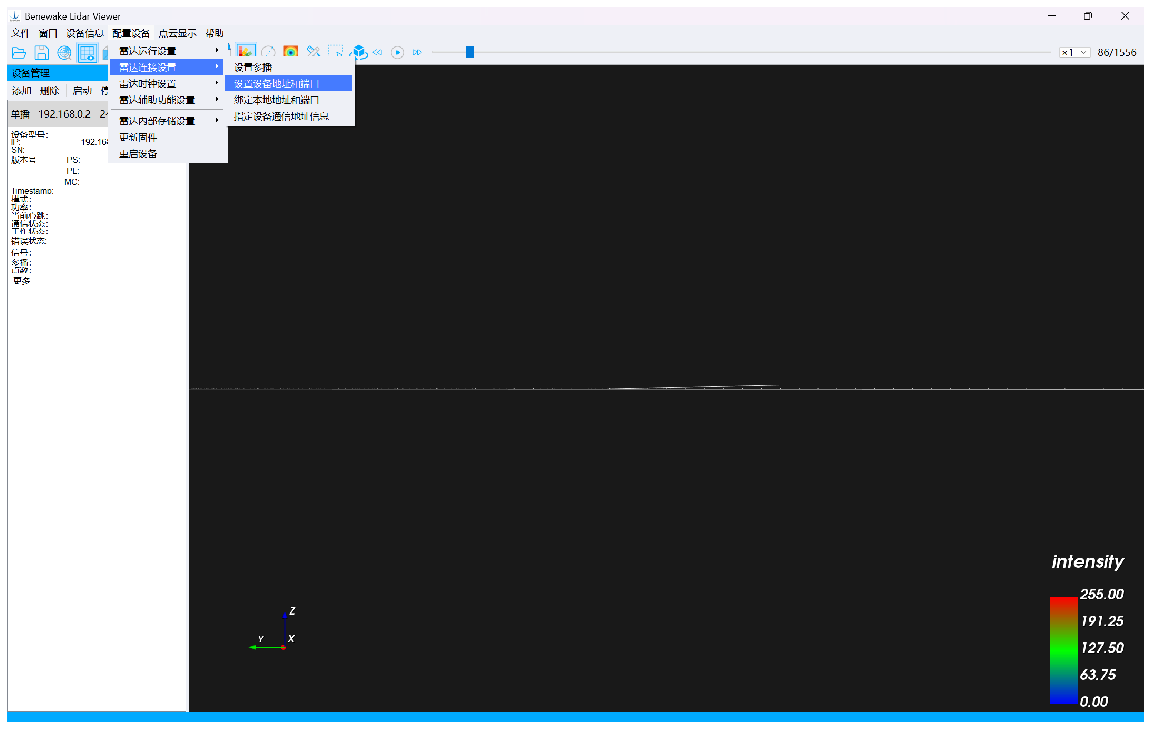
图 14 IP 地址设置
v 点击“设置设备地址和端口”按钮,会弹出 IP 地址设置窗口。根据需要更改雷达 IP 地址,然后点击“确定”按钮。如下图所示
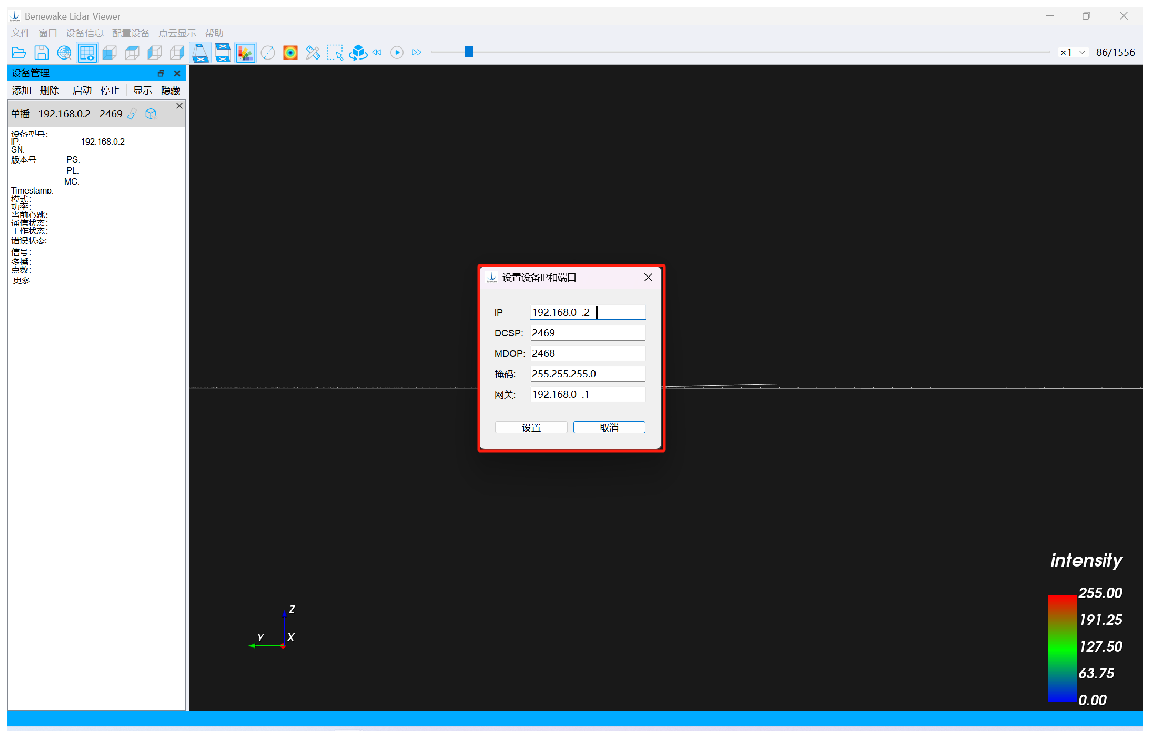
图 15 IP 地址设置
v 点击“雷达内部储存设置”,出现“保存设置”按钮,点击后即可修改成功。最后点击“重启设备”按钮,对雷达进行软重启,修改后的 IP 地址即可生效。如下图所示
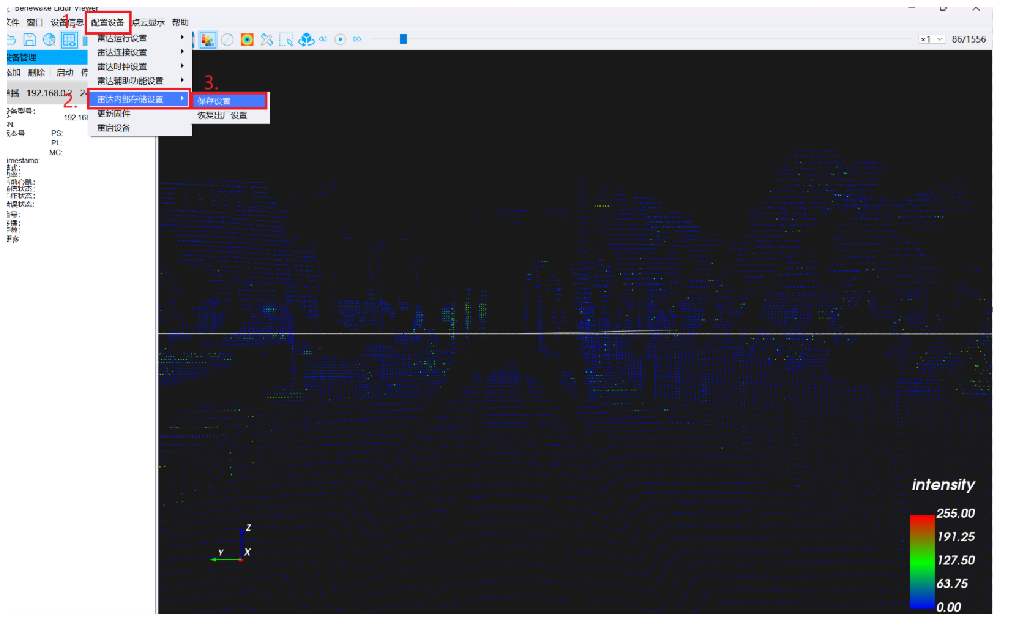
图 16 IP 地址设置
3.3 时间同步设置
AD2-S-X3 支持 PTP 、 gPTP , NTP 等不同类型的时间同步方式 , 可以通过 Benewake_Lidar_Viewer 设置的雷达时间同步的工作模式。具体设置方式如下
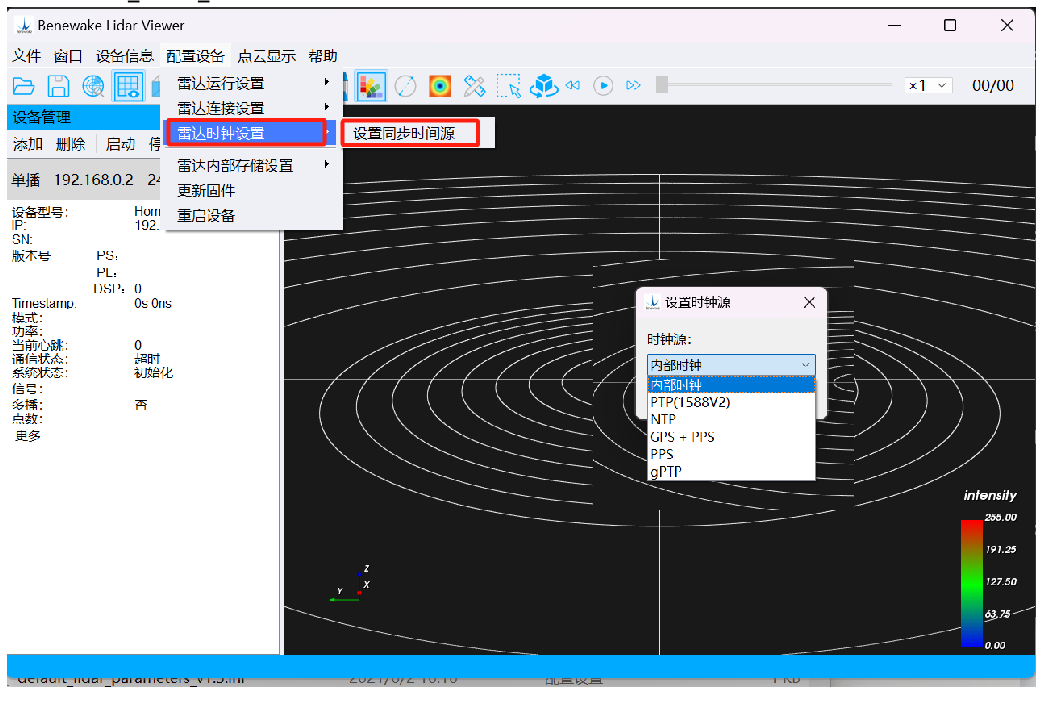
图 17 时间同步设置
PTP(1588v2)时间同步配置如下:
雷达只作为 Slave 节点,报文封装形式为 UDP over IPV4,延时请求响应机制为 E2E,使用 Two-Step 模式同步信息,目的地址为组播地址(224.0.1.129),Event port 为 319,General port 为 320。
gPTP(IEEE 802.1AS)时间同步配置如下:
雷达只作为 Slave 节点,报文封装形式为 MAC(IEEE802.3),延时请求响应机制为 P2P,使用 Two-Step 模式同步信息,目的地址为组播地址(01-80-C2-00-00-0E)。
PTP 和 gPTP 使用注意事项:
v 雷达为 PTP 从属设备,不需要额外设置 v 雷达严格按照 PTP 主设备提供的 PTP 时间同步。某些 PTP 主设备输出的时间可能与雷达时间存在固定偏移,请确认 PTP 主设备设备已设置正确并且已校准。
v 如雷达使用整百毫秒对齐功能,请务必确保 PTP 时钟源不要发生时间跳变,否则可能会导致点云异常
NTP 时间同步配置如下:
雷达默认 NTP 源服务地址为 192.168.0.88,默认轮询时间为 20s,客户可以自行更改源服务地址以及轮询时间。NTP 时间同步成功后可以在以下界面查看
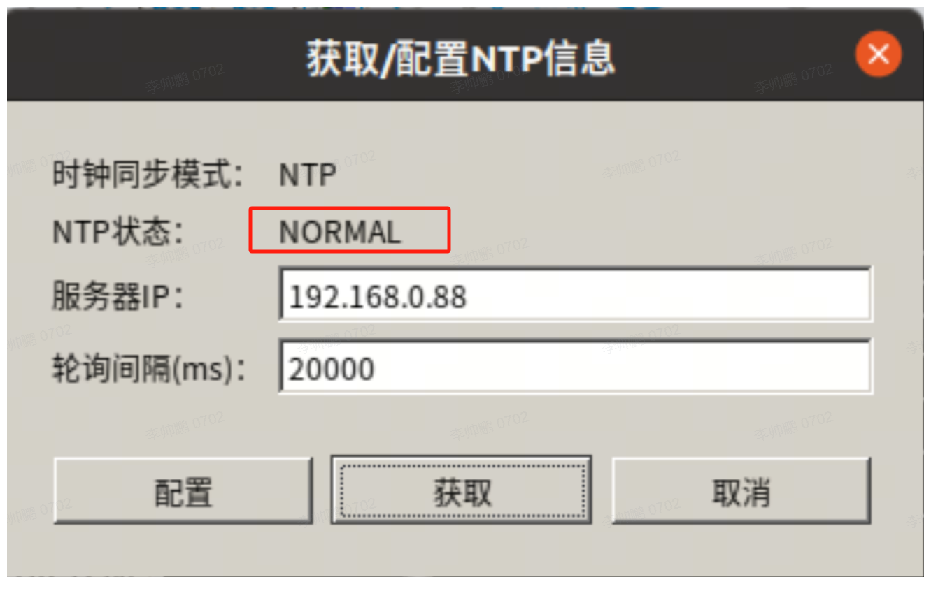
图 18 时间同步设置
注意:
雷达时钟源设置成功后,需通过 Benewake_Lidar_Viewer 保存设置并重启雷达,时间同步设置方可生效,具体操作如下 v 点击 Benewake_Lidar_Viewer 上的“配置设备”按钮 v 然后点击“雷达内部储存设置”,出现“保存设置”按钮,点击后即可修改成功 v 最后点击“重启设备”按钮,对雷达进行软重启,时间同步设置即可生效
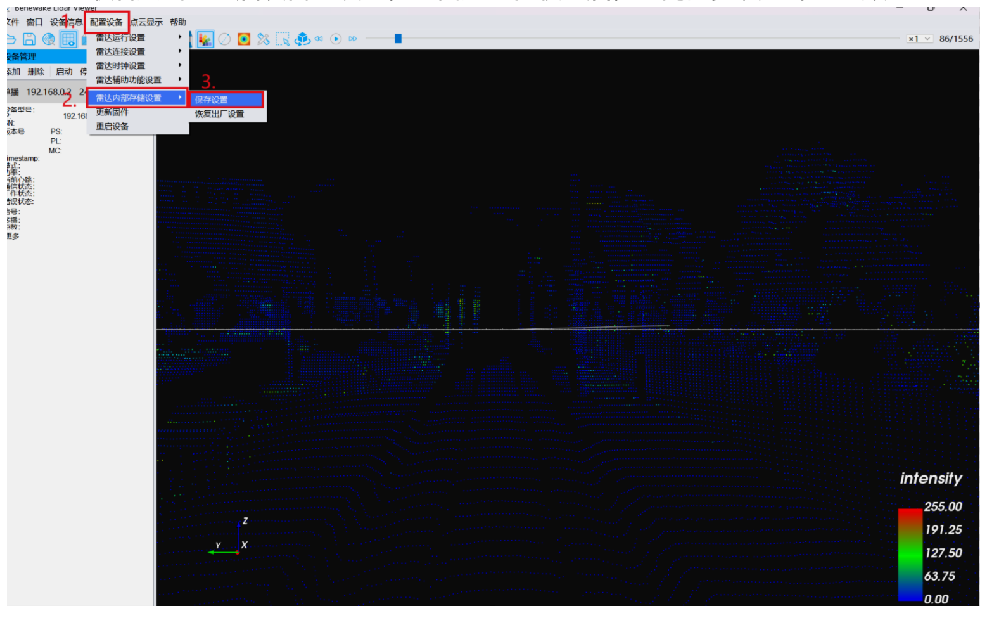
图 19 时间同步设置
3.4 网页登陆
网页控制主要用于设置参数、查看设备信息、固件升级以及日志及故障信息查看。
进入网页控制: 用网线连接激光雷达和计算机 按本手册设备使用章节设置计算机 IP 地址,保证计算机 IP 地址与激光雷达 IP 地址保持同一网段 打开浏览器,输入雷达 IP 地址:192.168.0.2(雷达默认 IP 地址),即可通过网页登录到雷达
注意:雷达在工作过程中无法登录 WEB 端,如需查看雷达信息,请先停止雷达
工作,使雷达处于待机状态。
3.4.1 设备信息页
设备信息页主要包含:雷达信息,雷达状态,固件升级。
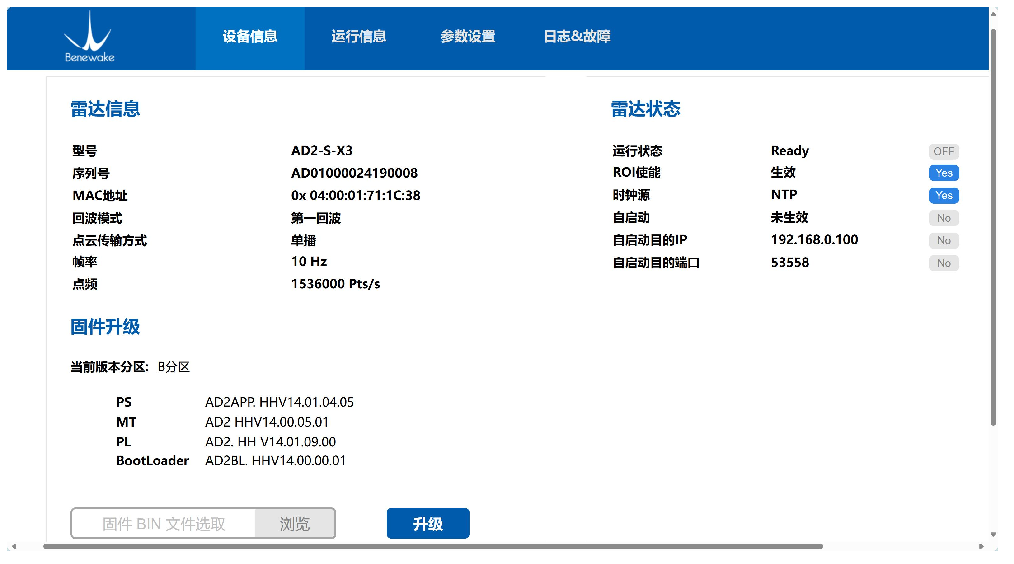
图 20 设备信息页
1. 雷达信息
雷达信息主要包括产品型号、序列号、MAC 地址、回波模式、点云传输方式、帧率以及点频等产品基础信息。
表 3 雷达信息说明
| 参数名称 | 参数说明 | 备注 |
|---|---|---|
| 型号 | 当前使用的产品型号 | 出厂设置配置完成,不可更改 |
| 序列号 | 雷达的序列号 | 出厂设置配置完成,不可更改 |
| MAC 地址 | 雷达的 MAC 地址 | 出厂设置配置完成,不可更改 |
| 回波模式 | 点云的回波模式(支持第一、最强、最后、最强+最后等模式) | 可以在参数设置页更改 |
| 点云传输方式 | 点云传输方式(支持单播、多播、广播等方式) | 可以在参数设置页更改 |
| 帧率 | 雷达运行的帧率 | 不可配置 |
| 点频 | 每秒点数(不同 ROI 大小,点数不一致) | 需要管理员模式下更改 |
2. 雷达状态
雷达状态主要包含雷达运行状态、ROI 使用状态、时钟源状态、自启动状态、自启动目的 IP、 自启动目的端口。
表 4 雷达状态说明
参数名称参数说明备注
| 雷达运行状态 | 当前雷达所处状态: Ready:雷达初始化完成,处于待机状态 Running:雷达处于运行状态 |
根据雷达的工作状态自行切换 |
|---|---|---|
| ROI 使能 | 当前雷达是否启用 ROI 功能 | 需要管理员模式下更改 |
| 时钟源 | 当前雷达时间同步方式: NTP:可以通过 NTP 时钟源给雷达授时 PTP:可以通过 PTP 时钟源给雷达授时 gPTP:可以通过 gPTP 时钟源给雷达授时 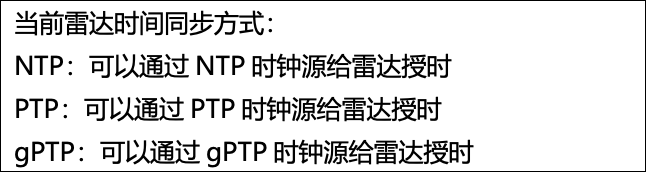 |
可以在参数设置页配置 |
| 自启动 | 雷达是否上电自启动 | 可以在参数设置页配置 |
| 自启动目的 IP |
当雷达上电自启动时,点云传输的目的 IP | 可以在参数设置页配置 |
| 自启动目的端口 | 当雷达上电自启动时,点云传输的目的端口 | 可以在参数设置页配置 |
3. 固件升级
固件升级主要包含当前雷达固件信息,并且可以同步该模块给雷达进行固件升级。固件升级操作如下。
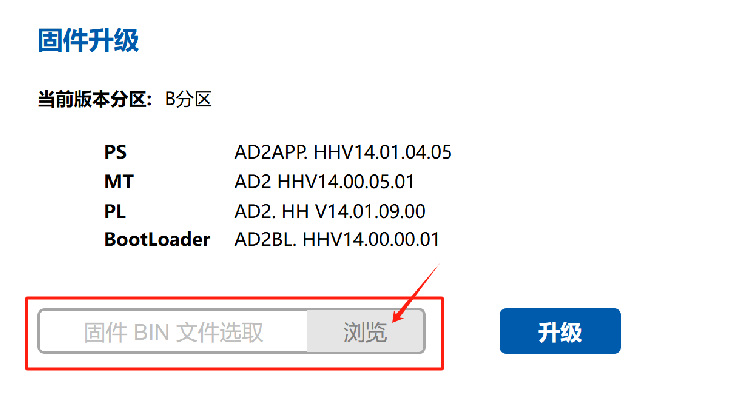
图 21 固件升级
点击浏览按钮,出现选取文件夹,选取要升级的固件 BIN 格式文件
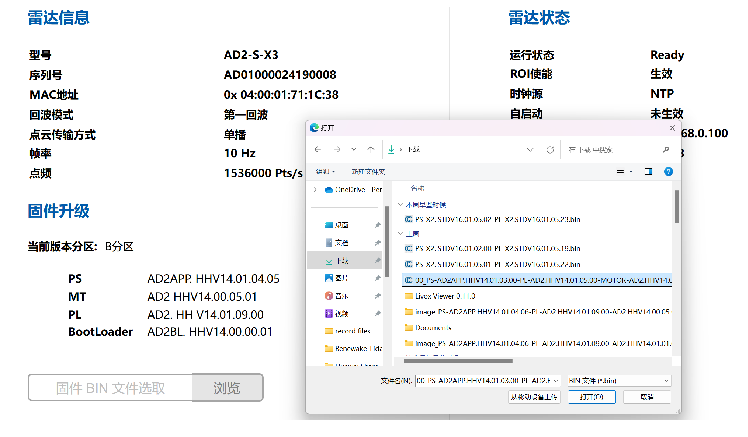
图 22 固件升级
选取后点击升级按钮,网页弹出是否确认升级,点击“确认”等待升级完成
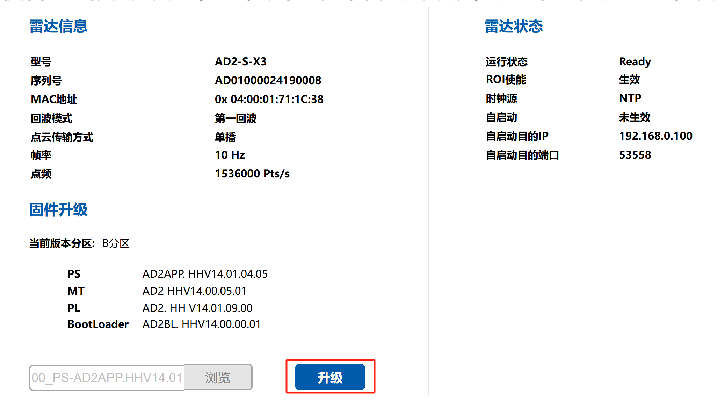
图 23 固件升级
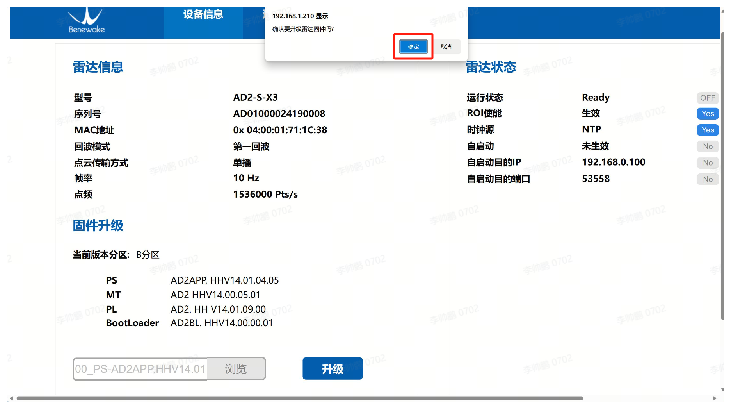
图 24 固件升级
等待 80s 左右,雷达升级固件成功,会弹出“固件升级成功,雷达 10s 左右完成重启”点击“确认”,重启雷达即可完成固件升级
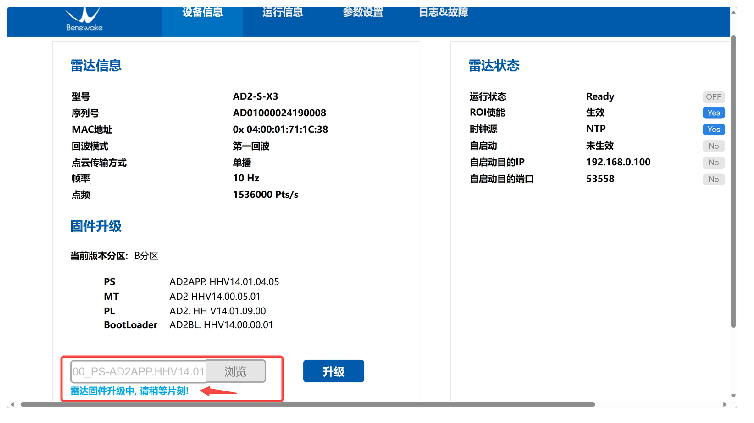
图 25 固件升级
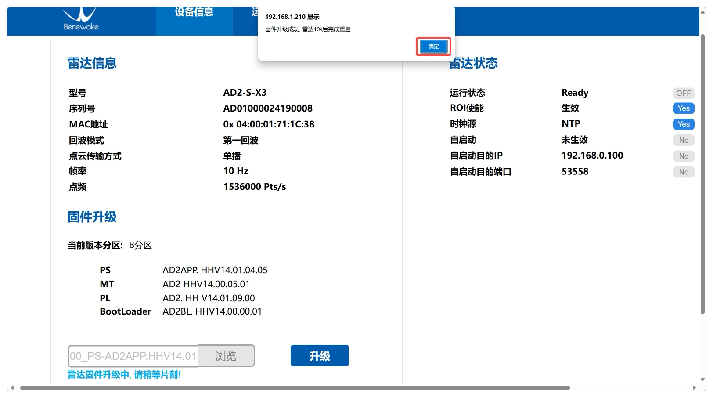
图 26 固件升级
3.4.2 运行信息页
设备信息页是为了监控设备运行状态和运行时间而设计,主要包含:基本信息,实施状态, 温湿度区间运行时间。
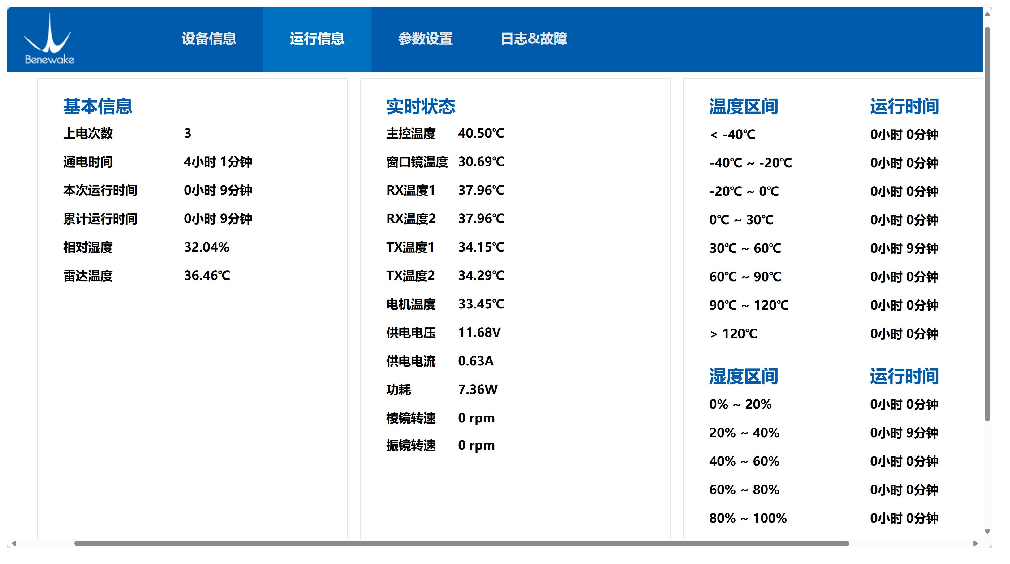
图 27 运行信息页
1. 基本信息
基本信息为了监控雷达运行时长和当前所处环境,主要包含雷达上电次数,通电时长,本次运行时长,累计运行时长,当前雷达内部温度和湿度等信息。
2. 实时状态
实时状态是为了监控雷达不同模块运行状态,主要包含主控模组、收发模组、扫描模组、电源模组等相关模组的实施状态信息。
3. 温湿度区间运行时间
温湿度区间运行时间是为了监控雷达整个工作周期内所处工作环境。根据工作温度和湿度划分不同区间,来监控设备在不同环境下的工作时长。
3.4.3 参数设置页
参数设置页是为了对雷达通讯、回波模式、时间同步方式、ROI 控制等功能进行配置而设计, 主要包含:雷达配置、UDP 通信目的网络配置(自启动配置)、日志配置、ROI 配置等。
注意:如在该页面进行更改,需要点击带页面的“保存”按钮,保存成功后再点击“重启”按钮, 重启成功后更改才能生效
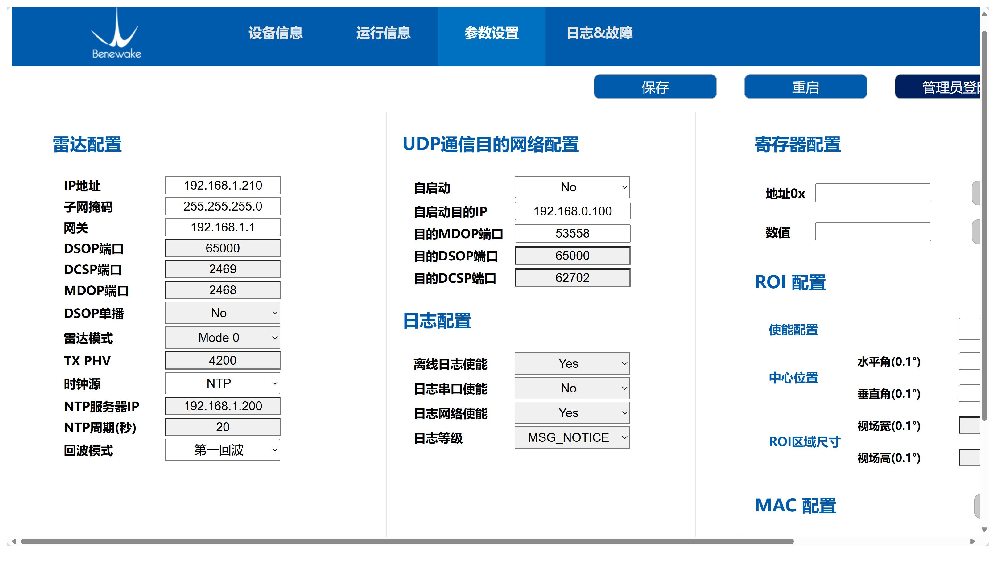
图 28 参数设置页
1. 雷达配置
雷达配置包含雷达 IP 地址相关配置、时间同步方式配置、回波模式配置。主要配置项含下表表 5 雷达配置说明
| 参数名称 | 参数说明 | 备注 |
|---|---|---|
| IP 地址 | 雷达的 IP 地址,默认为 192.168.0.2 | 客户可根据需要自行更改 |
| 子网掩码 | 雷达的子网掩码,默认为 255.255.255.0 | 客户可根据需要自行更改 |
| 网关 | 雷达的网关地址,默认为 192.168.0.1 | 客户可根据需要自行更改 |
| DSOP 端口 | 雷达心跳信息的端口,默认为 65000 | 不建议更改 |
| DCSP 端口 | 雷达控制命令的端口,默认为 2469 | 不建议更改 |
| MDOP 端口 | 雷达点云数据的端口,默认为 2468 | 不建议更改 |
| DSOP 单播 | DSOP 单播使能开关,雷达默认心跳信息目的地址为广播地址(255.255.255.255),通过该配置可以将跳信息改为单播 |
客户可根据系统网络拓扑自行更改,如果在跨路由环境心下使用雷达可能需要更改该配置 |
| 雷达模式 | 预留,默认为 mode0 | |
| TX PHV | 预留,默认为 4200 | 不可更改 |
| 时钟源 | 时间同步方式,支持 NTP,PTP,gPTP 等方式进行时间同步 | 客户可根据需要自行更改 |
| NTP 服务器 IP | NTP 时间同步时需要对 NTP 服务器 IP 进行配置 | 客户可根据需要自行更改 |
| NTP 周期(秒) | NTP 时间同步时需要对 NTP 服务器 IP 进行配置 | 客户可根据需要自行更改 |
| 回波模式 | 点云的回波模式配置(支持第一、最强、最后、最强 | 客户可根据需要自行更改 |
+最后等模式)
2. UDP 通信目的网络配置
主要对有自启动需求的客户设计,没有设置自启动功能无需配置。主要配置项含义如下表
表 6 UDP 通信目的网络配置说明
| 参数名称 | 参数说明 | 备注 |
|---|---|---|
| 自启动 | 自启动功能使能开关,可以配置雷达上电自启动,默认为关闭状态 | 客户可根据需要自行更改 |
| 自启动目的 IP | 设置雷达业务数据的目的 IP: 广播地址: 255.255.255.255 组播地址:用户可按实际网络设备配置组播地址单播地址:设置为计算机 IP 地址  |
客户可根据需要自行更改,, 除 0.0.0.0、127.0.0.1 和雷达自身 IP 之外均可 |
| 目的 MDOP 端口 | 雷达的网关地址,默认为 192.168.0.1 | 客户可根据需要自行更改 |
| 目的 DSOP 端口 | 雷达心跳信息的端口,默认为 65000 | 不建议更改 |
| 目的 DCSP 端口 | 雷达控制命令的端口,默认为 2469 | 不建议更改 |
3. 日志配置
主要对雷达生成的日志内容进行配置,主要配置项含义如下表表 7 日志配置说明
| 参数名称 | 参数说明 | 备注 |
|---|---|---|
| 离线日志使能 | 对离线日志功能使能输出配置,默认该功能打开 | 不建议修改 |
| 日志串口使能 | 对离线日志功能使能串口输出,默认该功能关闭 | 不建议修改 |
| 日志网络使能 | 对离线日志功能使能网络输出,默认该功能打开 | 不建议修改 |
| 日志等级 | 设置输出日志的严重等级,默认为 MSG_NOTICE, 只输出警告以上的日志信息 |
不建议更改 |
4. ROI 配置
主要对雷达的 ROI 功能进行配置,主要配置含义如下表
表 8 ROI 配置说明
| 参数名称 | 参数说明 | 备注 |
|---|---|---|
| ROI 使能 | 对 ROI 功能使能配置,默认该功能打开 | 需要管理员权限更改 |
| 中心位置 | 对 ROI 中心位置进行设置,默认中心位置水平方向在 0°,垂直方向在 0° |
需要管理员权限更改 |
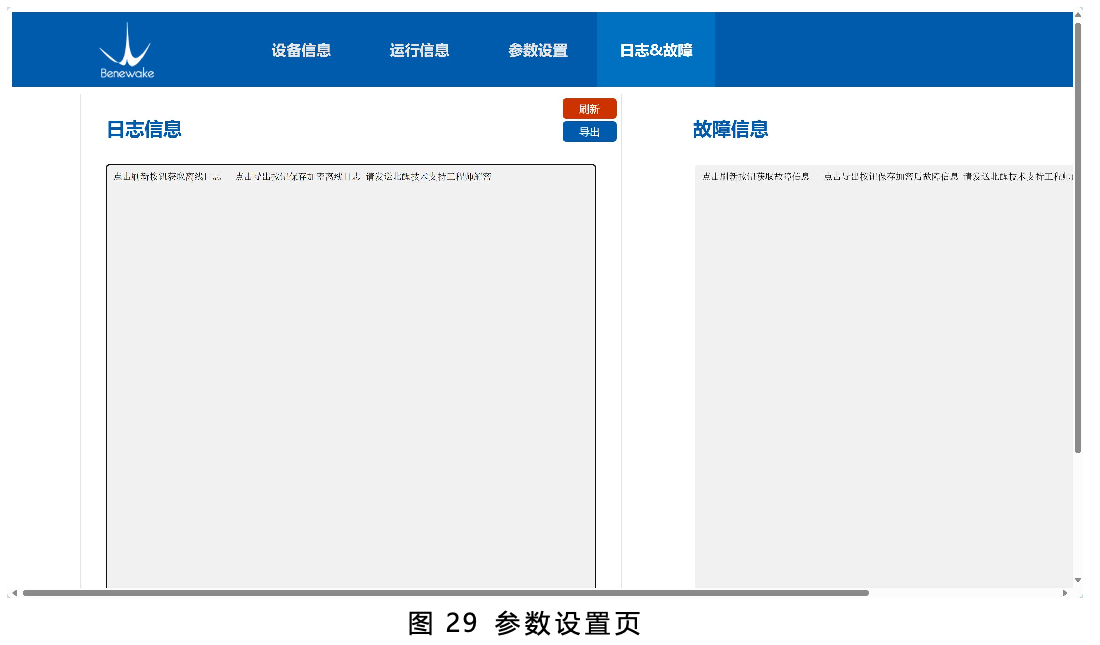
3.4.4 日志&故障页
日志&故障页主要包含:日志信息和故障信息两个模块。点击“刷新”按钮,会在相应的文本框中显示加密后的日志和故障信息,点击“导出”按钮会在导入加密后的日志和故障信息。如需详细说明,请联系北醒技术支持。
4 设备维护
介绍 AD2-S-X3 激光雷达的设备存储、运输、清洁等信息。
4.1 设备储存
建议使用北醒提供的原包装进行存储。
请将设备存放在-40℃ ~ +105℃,相对湿度≤60%的环境下,保证通风无腐蚀性气体影响, 避免阳光直射。
存储时请避免与腐蚀物质接触,如酸、碱、油类等溶液,且远离所有热源。
若存储时长超过三个月,在使用前请先对设备进行工作试验,保证设备可在正常状态下使用。
请定期对设备所有组件和包装状态进行检查。
4.2 设备运输
运输及装卸过程中,请小心轻放,严禁碰撞和剧烈机械冲击,以免设备内部的光学器件出现损坏或方向偏离的情况。
运输及装卸过程中请遵循包装上的指示符号,并注意防潮。
运输中请勿将设备放置在不平稳的地方,避免不正确的搬运姿势,以防设备损坏和人身伤害。
运输过程中请避免与腐蚀物质接触,如酸、碱、油类等溶液。
4.3 设备清洁
设备启动前,请先检查窗口镜是否干净,若出现脏污(如:尘土、指印或油污等)请及时清洁。
常规清洁前,请先断开设备电源,让设备保持在关闭状态下,使用软布向同一方向轻轻擦拭窗口镜。避免暴力擦拭,导致窗口镜的损伤。
若设备长期在恶劣环境下运行,应定期清洁窗口镜。
窗口镜污染可能会影响点云数据质量,为使设备获得最佳性能,请定期对设备窗口镜进行检查和清洁。
如需深度清洁内部光学元器件,请联系 support@benewake.com 提供专业建议。
5 故障排查
介绍 AD2-S-X3 激光雷达的常见问题和应对措施等信息。
表 5 常见问题及解答
| 序号 | 问题 | 应对措施 |
| v 检查供电电压是否正常 | ||
| v 检查连接器是否连接正常 | ||
| v 检查供电电流是否正常,9~16V 供电,启动电流需> | ||
| 1 | 设备无法启动 | |
| 3A | ||
| v 检查软件添加和配置是否正确 | ||
| v 重新上电测试 | ||
| v 检查线缆端连接器是否插紧 | ||
| v 检查电脑网卡是否正常,或更换电脑重新测试 | ||
| 2 | 网络无法连接 | v 检查是否绑定 IP 地址,电脑 IP 和设备 IP 是否在同一 |
| 局域网内 | ||
| v 重新上电测试 | ||
| v 检查电脑防火墙是否已关闭 | ||
| v 使用 Wireshark 抓包工具检查数据包是否完整 | ||
| 点云显示异常或无法显 | ||
| 3 | v 检查窗口镜是否有异物遮挡 | |
| 示 | ||
| v 检查软件配置是否正确 | ||
| v 重新上电测试 | ||
| v 检查窗口镜是否被污染 | ||
| 4 | 点云出现大量噪点 | v 检查目标物体是否为强反射物 |
| v 重新上电测试 | ||
| v 检查窗口镜是否被污染 | ||
| v 检查窗口镜是否有异物遮挡 | ||
| 5 | 点云视场角异常 | |
| v 检查软件配置是否正确 | ||
| v 重新上电测试 | ||
| v 检查窗口镜是否被污染 | ||
| v 注意天气能见度 | ||
| 6 | 设备测距能力不足 | v 检查窗口镜是否有异物遮挡 |
| v 检查软件配置是否正确 | ||
| v 重新上电测试 |
6 联系我们
联系我们
联系电话:400-880-9610 Email:bw@benewake.com 总部:北京市海淀区上地街道海国嘉业科技园 3 层