
适用场景
- 水下设备只需知道前方池壁或障碍物有多远,且重视小体积和轻量集成时,可评估 TF-UW500。
- 它提供单方向距离,适合作为泳池机器人局部接近检测的输入。
条件
- 模组需由整机解决安装窗口和密封;
- 实际水质、气泡、目标表面和安装光路决定有效测量距离。
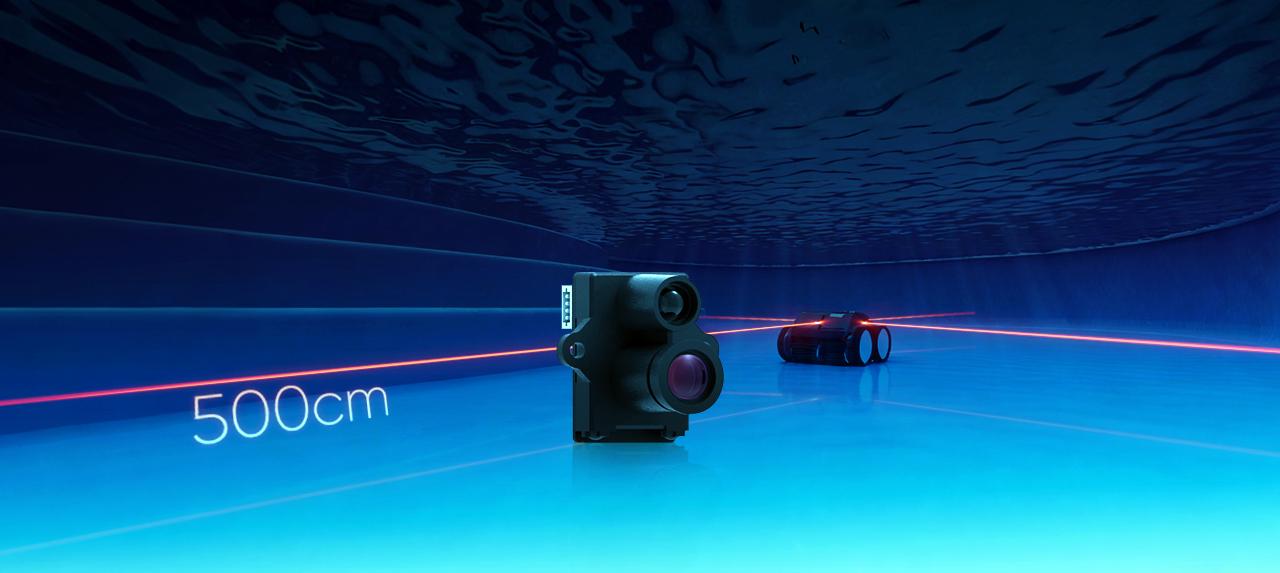
TF-UW500 面向泳池机器人等水下设备的单方向近距测量,适合重量、安装空间受限的嵌入式集成。
关键技术参数
需要确认选型或采购信息?
| 参数 | 值 | 参数 | 值 |
|---|---|---|---|
| 测量范围 | > 5 m | 精度 | < 3 cm (0.1 ~ 2m) |
| 帧率 | 20Hz | 通信接口 | UART,I²C |
| 防护等级 | without enclosure | 产品尺寸 | 24mm×16mm ×20.4mm |
| 功耗 | ≤ 0.5 W | 重量 | < 5 g |
| 视场角 | < 0.5° | 输出数据 | 3.3 V TTL |
| 工作电压 | DC 5±0.2 V |
TF-UW500 在标准条件下(NTU < 0.5、30% 反射率、垂直光束入射、水深 > 1 m)实现了水下超过 5 米的探测范围。它的盲区≤ 0.1 m,因此不适合低于该阈值的超近距离目标。
TF-UW500 支持 UART 和 I²C 接口,可通过命令进行切换。默认 UART 波特率为 115200(可配置),具有 8 个数据位、1 个停止位、无奇偶校验,使用 1.0 mm 4 针连接器 (HC-1.0-4PWT) 和 3.3 V TTL 逻辑电平。
水下设备只需知道前方池壁或障碍物有多远,且重视小体积和轻量集成时,可评估 TF-UW500。它提供单方向距离,适合作为泳池机器人局部接近检测的输入。
在 0.1–2 m 范围内,TF-UW500 在 1σ 置信区间内提供优于 3 cm 的精度和优于 1 cm 的重复性。距离分辨率为 1 毫米,可实现机器人导航和液位监测应用的精确水下测量。
TF-UW500 的工作温度范围为 0 °C 至 +50 °C,存储温度范围为 -20 °C 至 +70 °C。请注意,数据表中没有指定 IP 等级;潮湿环境下部署前应与北醒技术人员确认防水规格。
TF-UW500 需要 DC 5±0.2 V 电源,平均功耗小于 500 mA (5 V × 100 mA)。启动时的峰值浪涌电流可达700mA,因此为了稳定运行,建议提供足够的电源容量和瞬态余量。
TF-UW500 尺寸为 24.0 毫米 × 16.0 毫米 × 20.4 毫米,重量不到 5 克(不含电缆)。这些紧凑的尺寸使其非常适合集成到空间有限的机器人平台和海底设备中。
如果机器人需要一次获得周围池壁轮廓来辅助定位,应比较 VLS-H5 这类水下扫描产品;浑水或远距离水下探测任务,应同时评估适合该水域的声学探测方案。单点距离不能单独完成泳池导航。模组需由整机解决安装窗口和密封;实际水质、气泡、目标表面和安装光路决定有效测量距离。
TF-UW500 与陆用单点雷达的关键区别是水下光路用途;与 VLS-H5 的区别是单方向距离和周向扫描。按所需信息和整机结构选型,不以陆用量程或未经核实的竞品宣传直接比较。
TF-UW500 的 UART 和 I²C 接口可与 Arduino、PLC、嵌入式 Linux 系统和基于 ROS 的机器人平台集成。 3.3V TTL逻辑电平与标准微控制器GPIO兼容;对于 5 V 系统,需要一个电平转换器。具体集成示例(固件库、ROS 驱动程序、示例代码)应向北醒支持索取。