
A18
加州大学伯克利分校 + 麻省理工学院
TFmini-S(原文拼写:Beneware)
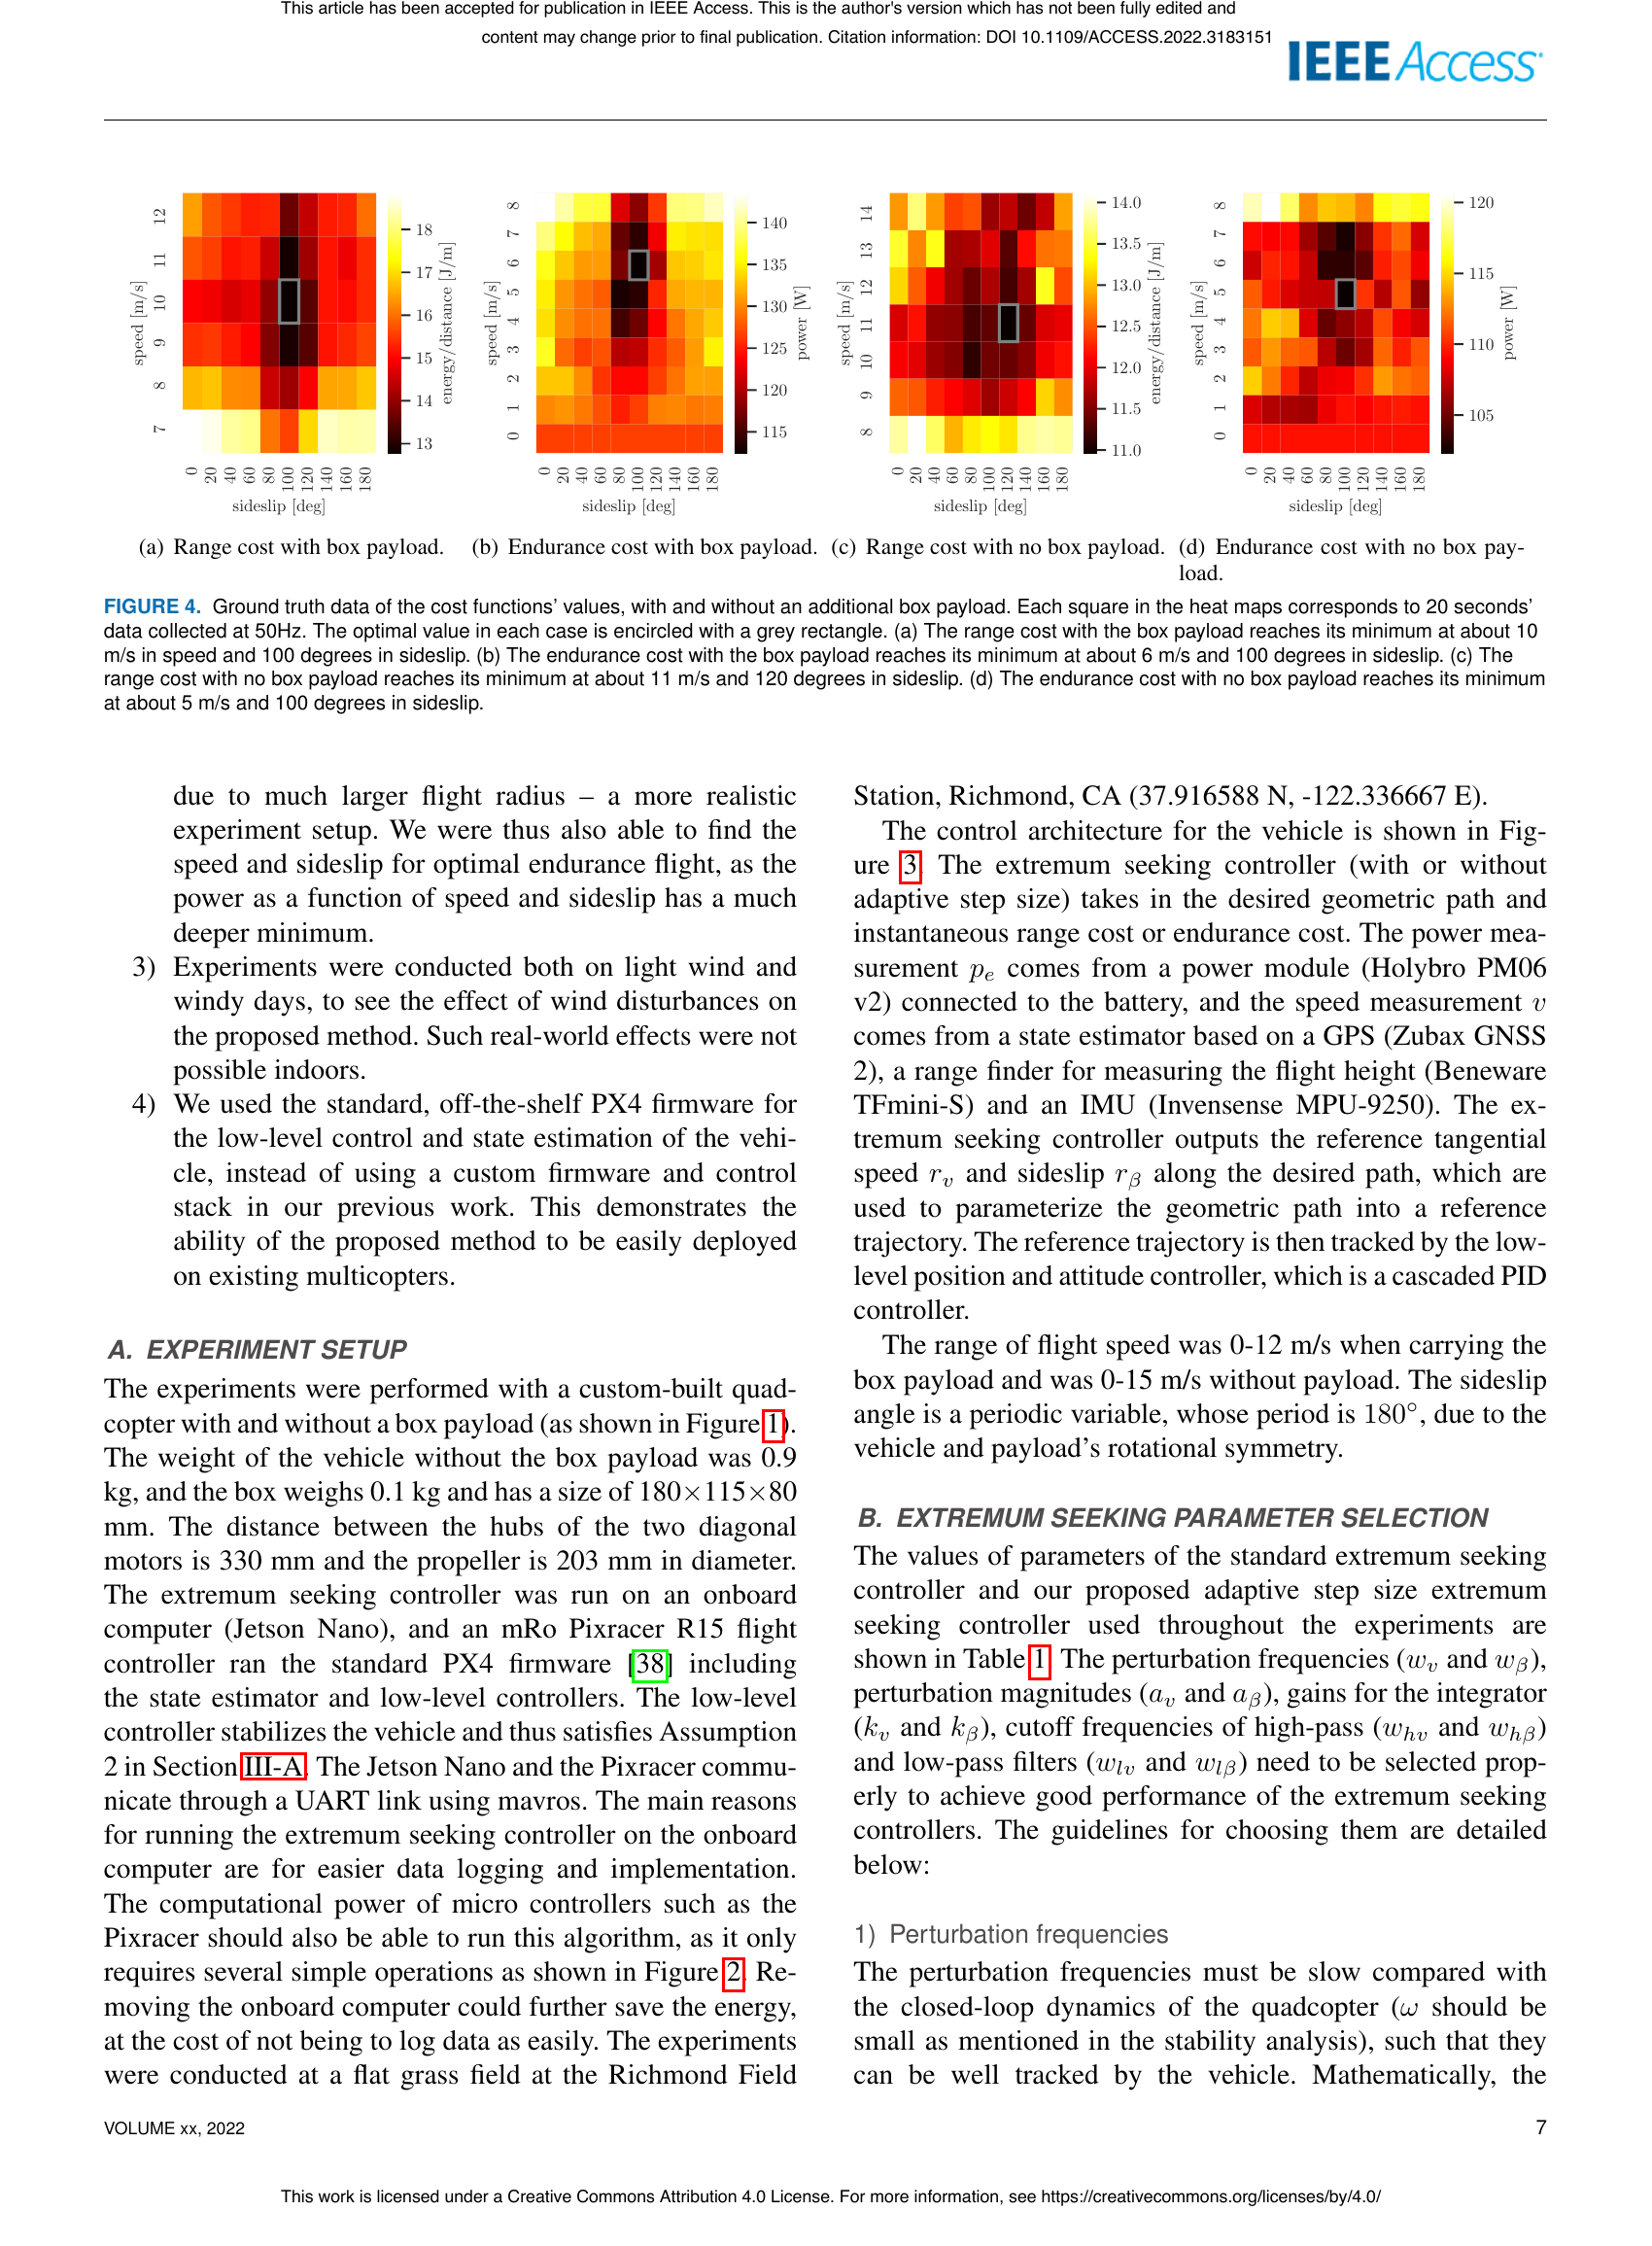
the speed measurement v comes from a state estimator based on a GPS (Zubax GNSS 2), a range finder for measuring the flight height (Beneware TFmini-S) and an IMU (Invensense MPU-9250).
来源
- Model-free online motion adaptation for energy-efficient flight of multicopters
Xiangyu Wu, Jun Zeng, Andrea Tagliabue, Mark W. Mueller; IEEE Access · accepted author version, 2022; DOI 10.1109/ACCESS.2022.3183151. Licensed under CC BY 4.0. Full pages reproduced. CC BY 4.0 - Model-free online motion adaptation for energy-efficient flight of multicopters · IEEE accepted author version
Xiangyu Wu, Jun Zeng, Andrea Tagliabue, Mark W. Mueller; IEEE Access · accepted author version, 2022; DOI 10.1109/ACCESS.2022.3183151. Licensed under CC BY 4.0. Full pages reproduced. CC BY 4.0