
适用场景
- 泳池清洁机器人需要持续观察周围池壁、获取同一平面的轮廓时,可选 VLS-H5 作为建图和定位算法的数据输入。
- 360° 单线扫描比一个固定方向的距离值提供更完整的周向信息。
条件
- 按实际水质、池壁材质、安装高度和机器人速度验证轮廓连续性;
- 泳池应用资料不能直接外推为深水或海水适用证明。
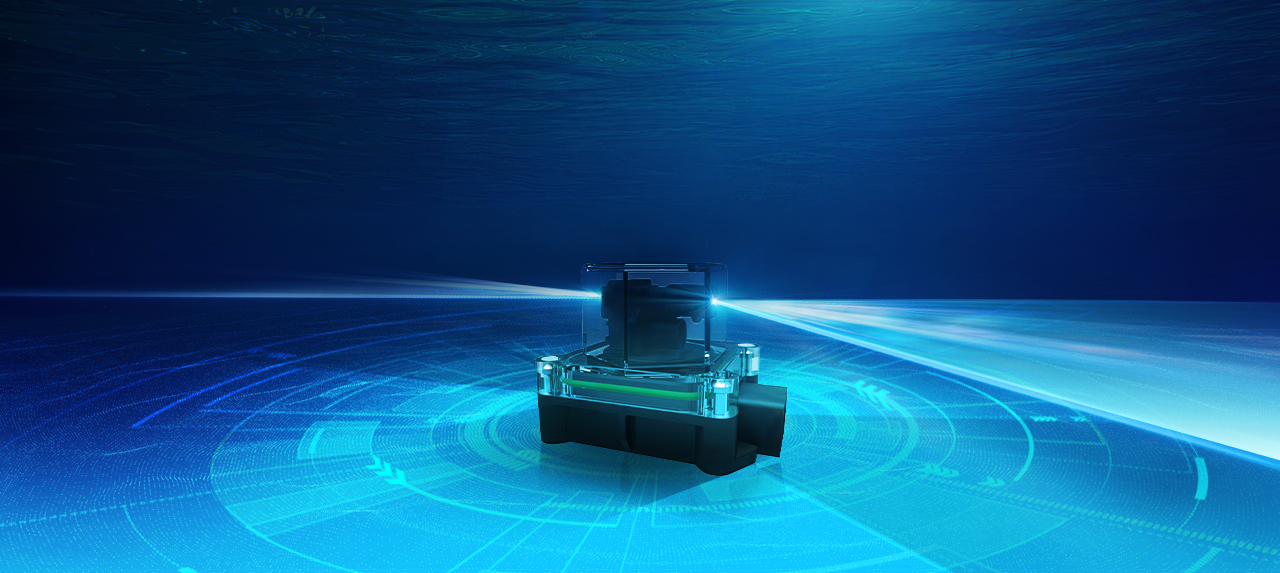
VLS-H5 为泳池清洁机器人提供水下 360° 单线扫描数据,适合需要同一作业平面轮廓的建图、定位与避障感知。
关键技术参数
需要确认选型或采购信息?
| 参数 | 值 | 参数 | 值 |
|---|---|---|---|
| 测量范围 | 5 m | 精度 | < 3 cm @ (0.1 ~ 2 m, 10% reflectivity, 0 KLux, < 0.5 NTU) |
| 帧率 | 6 Hz | 通信接口 | UART |
| 防护等级 | IPX8 | 产品尺寸 | 52.0 mm × 75.0 mm × 53.1 mm |
| 重量 | 125g | 视场角 | 360° |
| 输出数据 | 3.3 V TTL | 工作电压 | DC 5.4 V ± 5% |
VLS-H5 在 0 KLux 环境光和低于 0.5 NTU 的水浊度下,以 30% 反射率实现最大检测范围 5 米。盲区≤0.1 m,这意味着它可以检测距离传感器最近100 mm的物体。这使其适合近距离水下扫描和障碍物检测应用。
VLS-H5 仅通过 UART(串行接口)以 230400 波特率和 3.3 V TTL 输出电平进行通信。传感器采用M14-4P航空式连接器(母头,镀金冲针),电缆长度为350±20mm。该标准串行接口与大多数嵌入式系统、微控制器和边缘计算平台兼容。
泳池清洁机器人需要持续观察周围池壁、获取同一平面的轮廓时,可选 VLS-H5 作为建图和定位算法的数据输入。360° 单线扫描比一个固定方向的距离值提供更完整的周向信息。
当在 0.1–2 m 距离、10% 反射率和最小环境光下测量目标时,VLS-H5 的绝对精度为 < 3 cm(单次测量),重复性精度为 < 2 cm(1σ 标准差)。距离分辨率为 1 毫米,可实现细粒度的距离辨别。这些严格的公差确保了 SLAM 和地图算法的可靠位置数据。
VLS-H5 的工作温度范围为 0°C 至 +50°C,官方泳池资料说明 IPX8 及 4 m 水下使用条件。选型仍需核对实际安装、密封、水质和维护要求;这类条件不能直接推导为任意水深、海水或所有户外环境均适用。
VLS-H5 需要稳压 DC 5.4 V ± 5% 电源,平均电流消耗 < 450 mA,峰值电流 < 750 mA。总平均功率预算约为 2.4 W,适合电池供电的自主平台和紧凑型嵌入式系统。通过 M14-4P 连接器供电。
VLS-H5 的尺寸为 52.0 mm × 75.0 mm × 53.1 mm(不包括 350 mm 电缆),从而形成针对 AUV 集成优化的紧凑六边形外形。该传感器采用航空级 M14-4P 连接器,用于环境密封。占地面积小和集成机械旋转系统使其成为有效负载受限的水下平台的理想选择。
只需判断机器人与前方池壁的距离时,可比较更轻的 TF-UW500 单点模块;需要同时观察不同高度、池底起伏或完整三维形状时,单线扫描不足,应评估三维感知或多传感器方案。按实际水质、池壁材质、安装高度和机器人速度验证轮廓连续性;泳池应用资料不能直接外推为深水或海水适用证明。
先确定需要周向轮廓还是单方向距离:前者比较 VLS-H5,后者比较 TF-UW500。若任务是三维水下测绘,还需另行评估垂直覆盖、定位和建图系统。
VLS-H5 的 UART/TTL 接口与任何支持串行通信的系统兼容:微控制器板(Arduino、STM32、通过 USB 转串行适配器的 Raspberry Pi)、嵌入式 Linux 系统、单板计算机和 PLC 设备。作为硬件串行接口,不需要特殊的驱动程序 - 只需要串行端口解析固件。与 ROS 和自主平台软件的集成取决于最终用户中间件的实现。
可以做空气中的验证,但水下标定参数不能直接代表空气中的精度,空气中可能出现约 5–10 cm 的误差。做空气 POC 时应按空气场景重新校准,并移除 SDK 中的水下折射率和角度折射补偿。
确认传感器获得稳定的 5.4V±5% 供电;再用 Benewake PC 软件直接观察原始输出,以区分传感器和应用侧问题;最后检查 ROS 或驱动节点是否过滤了有效点。